[태그:] 자율주행

  • 세상 바꾸는 공학 기술 7가지 — AI부터 반도체까지, 미래 커리어 실전 가이드

    세상 바꾸는 공학 기술 7가지 — AI부터 반도체까지, 미래 커리어 실전 가이드

    AI 엔지니어 채용 공고가 3년 사이 4배 이상 늘었다. ISC² 집계 기준 사이버보안 인력 공백은 전 세계 400만 명을 넘어선 지 오래고, EU 탄소국경세(CBAM)에 미국 IRA까지 맞물리면서 청정에너지 공학 인력 수요도 구조적으로 올라온 상황이다. 수치만 봐도 방향이 보인다. 어느 분야를 파야 할지 감이 안 잡힌다면, 수요와 임팩트 두 기준으로 추린 아래 7가지를 보고 판단하자.

    1. AI·머신러닝 엔지니어링 — 수요가 가장 빠른 분야

    채용 시장에서 ‘AI 엔지니어’는 이미 독립 직군으로 굳었다. 예전엔 데이터 사이언티스트가 모델을 짜고 백엔드 개발자가 서비스에 붙이는 구조였는데, 이제는 모델 훈련부터 배포·인프라까지 전 과정을 담당하는 MLOps 엔지니어가 따로 존재한다. 역할 분화가 그만큼 빨라졌다는 얘기다.

    진입에 필요한 기술 스택은 대략 이렇다:

    • Python, PyTorch 또는 JAX 기반 모델링
    • Kubernetes·Docker를 활용한 모델 서빙
    • 데이터 파이프라인 설계 (Airflow, Spark)
    • 프롬프트 엔지니어링 및 파인튜닝(Fine-tuning)

    LLM이 퍼지면서 비전공 출신 AI 엔지니어도 꽤 늘었다. 근데 솔직히, 선형대수·확률론 같은 수학 기반이 약하면 시니어 레벨 이후에서 막힌다. 단기 부트캠프로 입문하는 건 가능한데, 거기서 멈추면 경력 천장이 생각보다 낮다. 장기적으로는 통계·수학을 병행해야 한다는 게 현장 공통 의견이다.

    2. 기후·청정에너지 공학 — 규제가 만들어낸 거대 시장

    탄소중립 규제 3종 세트가 동시에 돌아가고 있다. EU CBAM, 미국 IRA, 한국 탄소중립 로드맵. 이게 맞물리면서 청정에너지 공학 인력 수요가 구조적으로 올라왔다. 태양광·풍력 발전 설계, 배터리 시스템 엔지니어링, 그린수소 인프라 쪽 채용이 눈에 띄게 활발해진 게 그 결과다.

    이 분야, 순수 공학 지식만으론 경쟁력이 약하다. 에너지 정책, 탄소 회계(Carbon Accounting), 그리드 연계 규정까지 복합 도메인 지식이 있어야 채용 우선순위에 오른다. 전기전자·화학공학·기계공학 전공자라면 전환 비용이 상대적으로 낮은 편이다.

    3. 바이오테크·의공학 — 데이터와 생물학이 겹치는 곳

    mRNA 백신 기술이 주류로 올라선 이후, 바이오테크 엔지니어링은 더 이상 틈새가 아니다. 단백질 구조 예측(AlphaFold 계열), 유전자 편집(CRISPR), 디지털 바이오마커에서 공학 역할이 빠르게 커지는 중이다.

    컴퓨터공학 배경을 가진 엔지니어가 입문하기 가장 현실적인 경로는 생물정보학(Bioinformatics)이다. Python·R 스크립팅, 유전체 데이터 처리(NGS), 머신러닝 기반 약물 발굴 툴 운용 — 이 세 가지가 진입 조건으로 굳어지고 있다. 생물학을 전혀 모른 채 코딩 하나만으로 들어가는 케이스도 늘고 있긴 한데, 도메인 지식을 병행하면 속도가 확실히 다르다.

    4. 사이버보안 엔지니어링 — 공격이 정교해질수록 몸값이 오른다

    랜섬웨어 공격 한 건의 평균 피해액이 수십억 원을 넘어섰다. 보안 엔지니어는 IT 직군 중 만성적으로 인력이 부족한 분야인데, 직군은 크게 두 갈래로 나뉜다:

    • 공격형(Offensive Security): 침투 테스트(Penetration Testing), 취약점 연구, 레드팀 운영
    • 방어형(Defensive Security): SOC 분석, 위협 인텔리전스, 제로트러스트 아키텍처 설계

    OSCP·CEH·CISSP 자격증이 채용 시장에서 여전히 유효하긴 하다. 근데 현장에서 보면, CTF(Capture The Flag) 참여 경험이나 버그바운티 실적이 이력서 한 줄보다 훨씬 강하게 작용한다. 자격증은 스크리닝 통과용이고, 실제 합격은 포트폴리오가 결정한다. 이건 좀 냉정한 현실이다.

    5. 자율주행·로보틱스 — 소프트웨어와 하드웨어가 만나는 지점

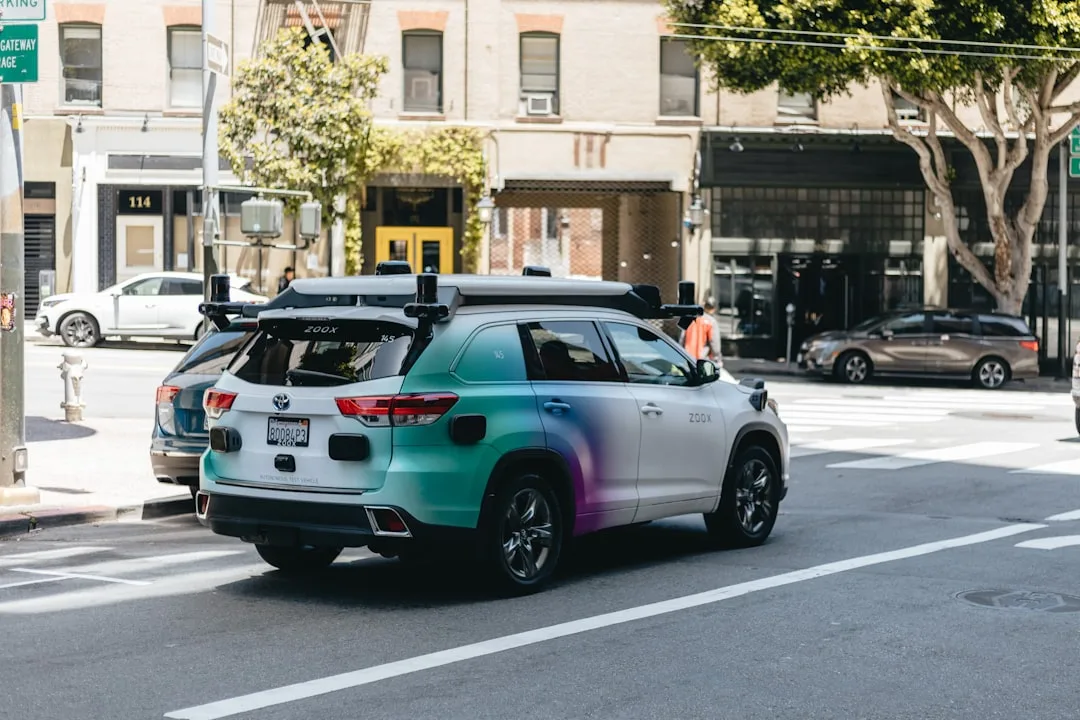
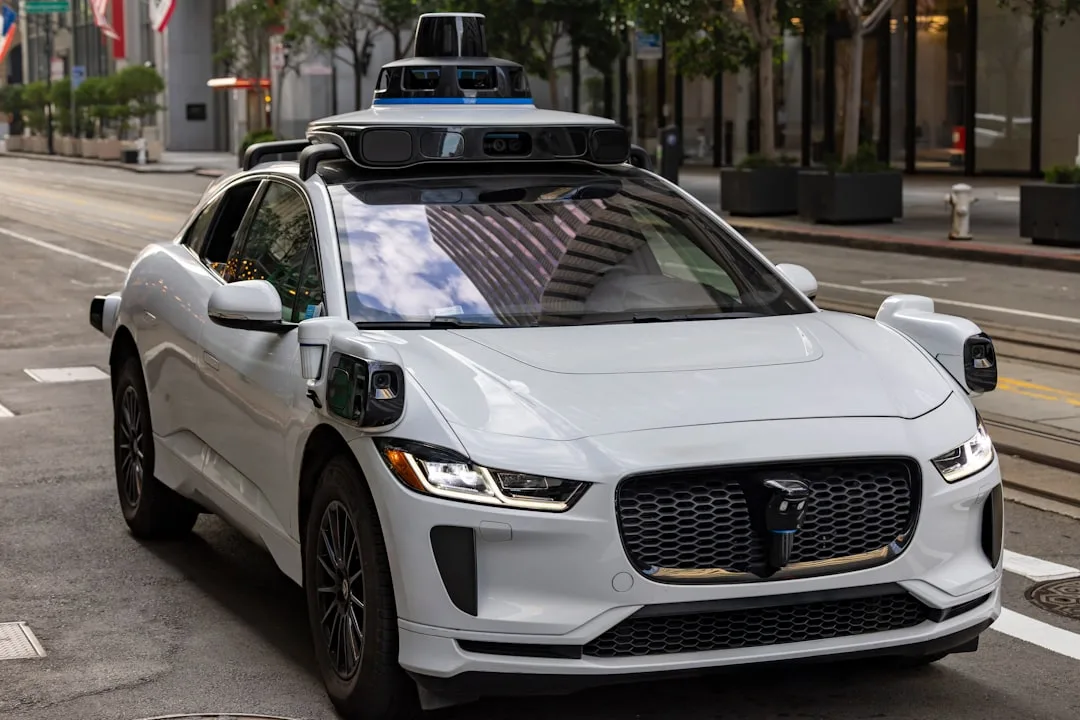
    테슬라 FSD, 웨이모 로보택시, 현대차의 보스턴다이나믹스 인수. 이 세 가지만 봐도 흐름이 보인다. 자율주행과 로보틱스는 하드웨어 기업과 소프트웨어 기업의 경계를 허물고 있다.

    핵심 기술 스택은 센서 퓨전(Sensor Fusion), ROS2 기반 로봇 제어, 컴퓨터 비전, 강화학습(RL)이다. 여기에 C++ 성능 최적화와 실시간 처리(RTOS) 경험까지 갖추면 채용 경쟁력이 확연히 달라진다. 국내에서는 쿠팡·카카오·네이버 등 플랫폼 기업이 자체 로봇 R&D 조직을 확대하는 추세라 커리어 경로도 점점 구체화되고 있다.

    6. 반도체·하드웨어 엔지니어링 — AI 붐이 되살린 분야

    엔비디아 H100 품귀 현상이 반도체 엔지니어의 위상을 다시 각인시켰다. AI 모델이 커질수록 칩 설계·공정 최적화·패키징 기술의 필요성은 비례해서 커진다. 관련 직군을 보면:

    • RTL 설계 엔지니어 (Verilog, VHDL)
    • 칩 검증 엔지니어 (UVM 기반)
    • 패키징·열설계 엔지니어
    • 팹리스 스타트업의 아키텍처 엔지니어

    한국은 삼성전자·SK하이닉스 중심의 메모리 강국이지만, AI 가속기용 시스템반도체 분야는 아직 인력 저변이 얇다. TSMC·인텔·AMD 경험자는 국내외 모두 시장 가격이 높게 형성돼 있다는 점도 참고할 만하다.

    배경별 현실적인 진입 전략

    7개 분야 모두 학습으로 진입 가능하다. 다만 시간 비용은 천차만별이다. 출발점에 따라 경로를 달리 잡는 게 효율적이다:

    • 개발자 경력자: AI 엔지니어링 또는 사이버보안 — 코드 기반이 있어 전환 비용이 낮다
    • 전기전자·기계 전공자: 자율주행·로보틱스·반도체 — 하드웨어 도메인 지식이 즉시 활용된다
    • 화학·생물 전공자: 바이오테크·청정에너지 — Python만 익히면 바로 접점이 생긴다
    • 완전 비전공 전환자: AI 엔지니어링 입문 → 사이버보안 순서가 커리큘럼이 가장 잘 정비돼 있다

    공통적으로 유효한 첫 스텝은 GitHub에 실제 프로젝트를 올리는 것이다. 채용 담당자들은 자격증보다 “실제로 뭘 만들었냐”를 훨씬 무겁게 본다. 오픈소스 기여, Kaggle 대회 실적, 버그바운티 등록 이력 — 분야를 가리지 않고 이 공통점은 일관되게 나타난다. MIT Tech Review가 전한 바에 따르면 이 흐름은 앞으로도 더 강해질 것으로 전망된다.
    출처: MIT Tech Review AI

  • Android Auto를 차에서 빼는 제조사들, 이유가 ‘데이터’였다

    Android Auto를 차에서 빼는 제조사들, 이유가 ‘데이터’였다

    딜러 앞에서 계약서 내밀기 전에 “Android Auto 되나요?” 확인하는 소비자가 눈에 띄게 늘었다. 근데 요즘 딜러 대답이 좀 달라졌다. 현대·기아, GM, 볼보 같은 브랜드들이 Android Auto 지원을 슬그머니 줄이거나 아예 빼버리고 자체 인포테인먼트로 교체하는 흐름이다. J.D. Power 만족도 조사에서 Android Auto는 항상 상위권인데, 제조사들은 왜 반대 방향으로 달리는 걸까.

    Android Auto, 딱 한 줄로

    Google이 만든 차량용 스마트폰 미러링 솔루션이다. USB나 무선으로 폰을 연결하면 Google Maps·Spotify·카카오내비 같은 앱이 차량 디스플레이에 그대로 뜬다. Apple CarPlay와 함께 인포테인먼트 시장을 양분해온 서비스고, 차량 구매 결정에도 실제로 영향을 주는 요소로 꾸준히 꼽힌다.

    강점은 간단하다. 안드로이드 폰만 있으면 된다. CarPlay가 iPhone 전용인 반면 Android Auto는 글로벌 점유율 70% 넘는 안드로이드 진영 전체를 커버한다. 이게 생각보다 큰 차이다.

    제조사들이 뒤돌아선 진짜 이유

    공식 멘트는 “더 통합된 사용자 경험”이다. 그런데 속을 들여다보면 핵심은 데이터 통제권이다.

    Android Auto를 켜는 순간 운전자의 위치, 목적지, 주행 패턴, 음악 취향, 통화 내역이 Google 서버로 넘어간다. 내 차에서 발생하는 데이터를 구글한테 통째로 가져다 바치는 구조다. 테슬라가 처음부터 CarPlay도 Android Auto도 지원 안 한 논리가 바로 이거다.

    • 수익 모델: 자체 내비, 자체 음악 서비스, 구독형 OTA 업데이트로 차 팔고 난 뒤에도 돈을 벌려면 외부 플랫폼에 화면을 내줄 수 없다.
    • 자율주행 준비: 차 안 AI가 운전자 상태를 모니터링하고 경로를 최적화하는 구조에서, 외부 앱이 디스플레이를 점령하는 방식은 맞지 않는다.
    • 브랜드 일관성: 인테리어와 UX를 하나의 브랜드로 묶으려는데 Google·Apple UI가 중간에 끼어드는 건 거슬린다.

    그래도 Android Auto가 이기는 이유

    J.D. Power 차량 인포테인먼트 만족도 조사에서 Android Auto·CarPlay 연동 차량은 자체 시스템 전용 차량보다 일관되게 높은 점수를 받는다. Engadget 보도를 보면 소비자 조사에서 Android Auto는 차량 구매 이유 상위권 요소로 꾸준히 등장한다. 이유는 뻔하다.

    • 스마트폰 UI 그대로라 새로 배울 게 없다
    • Google Maps 실시간 교통 정보는 대부분 내장 내비를 이긴다
    • 앱 업데이트 주기가 빠르다. 차량 펌웨어 기다릴 필요가 없다
    • Spotify, 유튜브 뮤직, 카카오내비 — 쓰던 앱 그대로 연결된다
    • 차를 바꿔도 UI가 동일하다. 현대에서 기아로 넘어가도 Android Auto는 Android Auto다

    제조사 논리와 소비자 선호가 정면으로 부딪히는 지점이 여기다.

    자체 시스템, 어디까지 왔나

    솔직히 발전한 건 맞다. 현대·기아 ccNC(커넥티드 카 내비게이션 콕핏), BMW 최신 iDrive, 메르세데스-벤츠 MBUX는 인터페이스 완성도가 눈에 띄게 올라왔다. 그래도 현실적인 걸림돌이 아직 남아 있다.

    • 앱 생태계 빈약: 카카오내비, 네이버 지도, Spotify를 자체 시스템에서 쓰려면 제조사가 직접 앱을 올려줘야 한다. 대부분 아직 안 된다.
    • 업데이트 느림: 소프트웨어 버그 수정에도 수개월 걸리는 경우가 있다. 스마트폰 앱 같은 빠른 패치는 기대하기 어렵다.
    • 음성 인식: Google Assistant나 Siri 대비 자연어 인식 수준이 낮은 제품이 아직 많다.
    • 브랜드 간 학습 비용: 현대에서 BMW로 갈아타면 UI를 처음부터 다시 익혀야 한다. 이게 은근히 귀찮다.

    셋 다 다르다 — Android Auto vs CarPlay vs 자체 시스템

    나란히 놓으면 선택 기준이 좀 더 선명해진다.

    • Android Auto: 안드로이드 사용자 최적. Google Maps 실시간 정보가 강점. 앱 생태계 폭넓다. 단, 데이터가 Google로 간다.
    • Apple CarPlay: iPhone 전용. Apple Maps 품질이 꾸준히 오르는 중. Siri 통합이 자연스럽다. 데이터는 Apple로 간다.
    • 자체 시스템: 인터넷 없어도 오프라인 내비가 돌아간다. 데이터가 제조사 서버에 머문다. 앱 생태계와 업데이트 속도는 아직 약점.

    두 가지를 동시에 지원하는 차량도 있다. 자체 인포테인먼트를 기본으로 쓰다가 필요할 때 Android Auto로 전환하는 방식. 구매 전에 이 부분을 꼭 확인해야 한다.

    계약 전 체크리스트

    딜러 앞에 앉기 전에 확인해야 할 것들이다.

    • Android Auto / CarPlay 지원 여부: 트림별로 다른 경우가 있다. 계약하는 트림 기준으로 확인한다
    • 무선 연결 지원 여부: 유선(USB)만 되는 모델은 매번 케이블 꽂아야 한다. 편의성 차이가 크다
    • 자체 내비 품질: 해외 여행 중이거나 폰 배터리 방전됐을 때 자체 내비만 써야 할 상황이 온다. 시승 때 직접 써봐야 안다
    • OTA 업데이트 지원 여부: 출시 후 소프트웨어 개선이 되는 모델인지 확인한다
    • 디스플레이 분할 기능: Android Auto와 자체 시스템을 동시에 표시하는 분할 화면 지원 모델이 있다

    결국 어디로 흘러가나

    제조사들이 Android Auto를 완전히 없애기는 쉽지 않다. 소비자 반발이 너무 크다. 현실적인 방향은 “기본은 자체 시스템, Android Auto는 옵션”이다. 이미 일부 제조사가 이 방향으로 가고 있다.

    자율주행이 본격화되면 차량 내 소프트웨어 플랫폼 주도권 싸움은 더 치열해진다. 운전자가 핸들을 잡지 않는 시간이 늘수록 차량 화면은 광고·구독 서비스의 핵심 공간이 된다. AI 기반 개인화, 구독 모델, 콘텐츠 수익이 전부 이 화면을 통해 작동하는 구조다. Android Auto는 그 화면을 Google에게 넘겨주는 셈이다.

    단기 전략은 명확하다. 사려는 차의 Android Auto 지원 여부를 트림 단위로 따지고, 자체 시스템만 있는 차라면 시승 때 내비 품질을 직접 확인해봐야 한다. 제조사들이 자체 시스템을 Google Maps 수준으로 끌어올리기까지는 시간이 더 필요하다.

    출처: Engadget

  • 어댑티브 헤드라이트: 눈부심 없이 밤길 밝히는 기술 완벽 가이드

    어댑티브 헤드라이트: 눈부심 없이 밤길 밝히는 기술 완벽 가이드

    마주 오는 차 헤드라이트가 순간적으로 시야를 가릴 때, 대부분의 운전자는 그냥 눈을 찡그리고 버틴다. 달리 방법이 없어서다. 그런데 그 0.5초가 실제로 사고를 낸다. 어댑티브 헤드라이트, 정확히는 디지털 매트릭스 라이트가 바로 이 문제를 정면으로 공략하는 기술이다. 기존 헤드라이트의 구조적 한계를 넘어, 빛 자체를 능동적으로 제어해 운전자와 보행자 모두를 지킨다. 단순한 조명 업그레이드가 아니라, 야간 안전 기술의 접근 방식이 바뀌는 것에 가깝다.

    눈부심 문제, 왜 이제까지 못 풀었나

    야간 운전의 딜레마는 단순하다. 어둠을 밝히려면 헤드라이트를 써야 하는데, 그 빛이 반대편 운전자 눈을 찌른다. 상향등이 시야 확보에는 훨씬 유리하지만 선뜻 쓰기 꺼려지는 이유다. 기존 헤드라이트는 여기서 근본적 한계가 있었다. 켜거나 끄거나, 아니면 조사각을 기계적으로 바꾸는 게 전부였다. 빛을 지능적으로 쪼개서 일부만 끄거나 조절하는 건 구조상 불가능했다. 능동형 안전 장치로서의 헤드라이트가 필요해진 배경이 여기에 있다.

    디지털 매트릭스 라이트의 핵심 원리

    작동 원리는 이렇다. 수백~수천 개의 초소형 LED를 각각 독립적으로 제어한다. 이 LED들은 전방 카메라 센서와 실시간 연결된다. 반대편 차량이 감지되면, 그 차가 있는 영역의 LED만 끄거나 밝기를 낮춘다. 나머지 LED는 그대로 최대 밝기를 유지한다. 디스플레이 화면에서 특정 픽셀만 끄는 것과 같은 논리다. 빛의 패턴 자체를 능동적으로 변형한다는 게 핵심이고, 이게 기존 기술과 근본적으로 다른 지점이다. 도로 표지판의 빛 반사를 줄이거나, 보행자 위치에 빛을 집중시켜 경고하는 것도 같은 방식으로 구현된다.

    주요 기능과 운전 편의성 향상

    디지털 매트릭스 라이트의 기능 목록은 꽤 인상적이다.

    • 정교한 눈부심 방지: 마주 오는 차 운전석 위치를 픽셀 단위로 파악해 그 부분만 소등한다. 앞차 운전자의 후사경 눈부심도 함께 차단한다.
    • 속도·상황별 광폭 조절: 고속 주행 시에는 빛을 길고 멀리, 저속이나 코너링 때는 넓고 짧게 자동 조정된다.
    • 보행자·장애물 강조: 도로변 보행자, 자전거, 야생동물을 인식하면 해당 방향에 빛을 집중시켜 경고 역할을 한다.
    • 도로 정보 직접 투사: 차선 안내, 공사 구간 경고, 내비게이션 방향을 도로 바닥에 직접 그려준다. AR 기술과 결합하면 별도 HUD 없이도 주행 정보가 눈앞에 바로 펼쳐진다.

    야간 운전 피로도가 낮아지고, 돌발 상황 인지 속도도 빨라진다. 전반적인 운전 안전성을 크게 향상시키는 건 당연한 결과다.

    기존 헤드라이트 기술과 뭐가 다른가

    헤드라이트 기술의 계보는 할로겐 → HID → LED 순으로 이어져 왔다. 광원이 바뀌면서 밝기, 수명, 전력 효율이 개선됐을 뿐, 빛을 제어하는 방식 자체는 크게 달라지지 않았다. 한때 쓰이던 AFS(Adaptive Front-lighting System)는 스티어링 휠 조작에 따라 헤드라이트가 물리적으로 방향을 돌리는 방식이었다. 솔직히 절반짜리 해결책이었다. 빛의 방향을 바꾸는 것과 빛의 패턴을 픽셀 단위로 제어하는 건 완전히 다른 차원의 기술이니까.

    디지털 매트릭스 라이트는 광원을 수천 개의 독립 제어 유닛으로 나누고, 이를 소프트웨어로 실시간 조작한다. 빔 프로젝터가 화면 특정 구역만 밝히거나 어둡게 하는 것과 같은 논리다. 센서 데이터와 연동해 빛을 실시간으로 조절하는 이 방식이 가진 압도적인 정밀도와 유연성은 기존 기술로는 흉내 낼 수 없었던 부분이다.

    규제 변화가 열어놓은 가능성

    유럽에서는 이 기술이 이미 수년 전부터 일반 차량에 탑재됐다. 문제는 미국이었다. 연방 규정 자체가 이런 능동형 조명 시스템을 허용하지 않는 구조였다. Ars Technica가 전한 바에 따르면, 최근 미국에서도 관련 기술 표준이 재정립되면서 드디어 문이 열렸다. 이건 단순히 새 기능이 추가되는 문제가 아니다. 자동차 안전 기술의 패러다임 자체가 바뀌는 계기다.

    규제 장벽이 낮아지면 제조사들의 개발 속도도 빨라진다. 더 많은 차종에 이 기술이 탑재될 거고, 장기적으로는 야간 교통사고 통계에도 변화를 줄 가능성이 높다.

    자율주행 시대, 헤드라이트의 새 역할

    디지털 매트릭스 라이트는 자율주행 시대와 궁합이 맞다. 차가 스스로 주변 환경을 인식하는 능력을 갖추면, 그 인식 결과를 외부에 전달할 수단도 필요해진다. 헤드라이트가 그 역할을 맡는다. 단순한 전방 조명이 아니라, 차량의 ‘눈’이자 ‘소통 채널’이 되는 것이다.

    실제로 이런 시나리오가 논의 중이다. 자율주행차가 보행자를 감지하면 헤드라이트로 바닥에 횡단보도 모양을 투사하고, 좌회전 예정이면 진행 방향을 미리 바닥에 그려 알린다. 빛을 이용한 정보 전달은 미래 모빌리티 환경에서 직관적이고 효율적인 소통 방식으로 자리잡을 공산이 크다. 어디까지 발전할지, 아직 가늠이 안 될 정도다.

    출처: Ars Technica

  • 자율주행차 작동 원리: 핵심 기술과 레벨 완벽 가이드

    자율주행차 작동 원리: 핵심 기술과 레벨 완벽 가이드

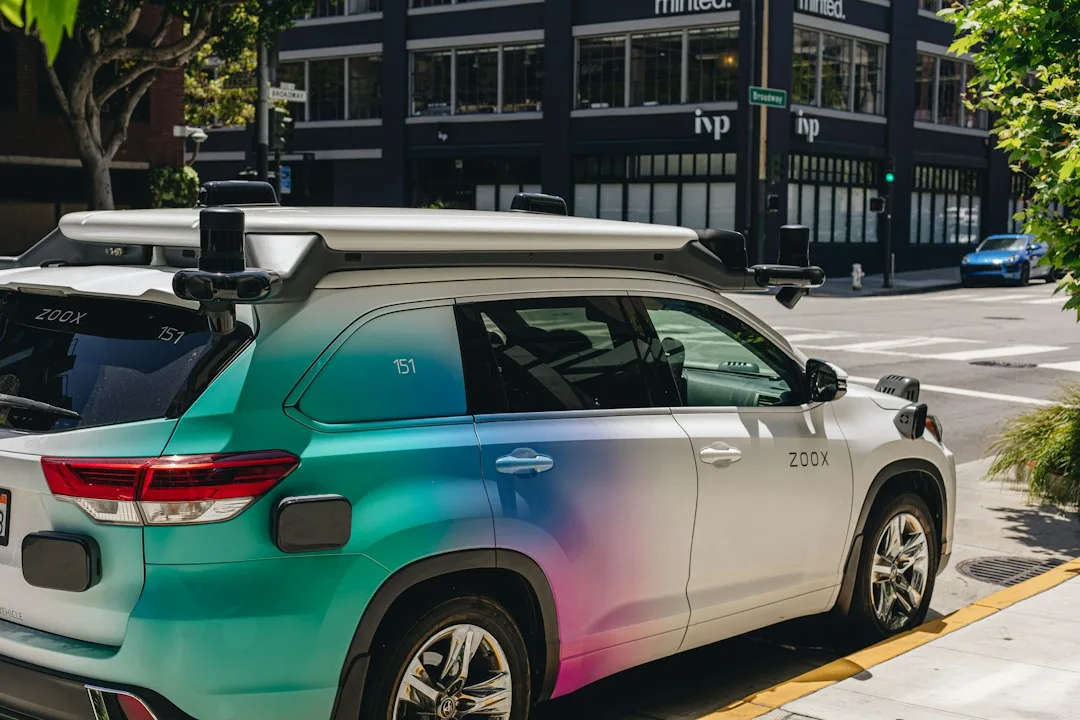
    테슬라 FSD가 고속도로를 혼자 달리는 영상은 이제 흔하다. 웨이모 로보택시는 샌프란시스코 도심을 운전자 없이 운행 중이다. 그런데 막상 “저 차가 어떻게 움직이는 거야?”라고 물으면 제대로 아는 사람이 많지 않다. 센서가 여러 개라는 건 알겠는데, 그게 어떻게 조합돼서 판단을 내리는지, 레벨 2랑 레벨 4가 실제로 뭐가 다른지 — 이걸 한 번에 정리해본다.

    자율주행차, 결국 세 가지 질문을 푸는 기계다

    자율주행차가 스스로 달리려면 세 가지를 해결해야 한다. 지금 주변에 뭐가 있나, 어디로 가야 하나, 어떻게 움직이나. 이 세 질문에 실시간으로 답하는 게 자율주행의 전부다. 들으면 단순해 보이는데 실제론 엄청 복잡하다. 신호등 색 바뀌는 타이밍, 갑자기 뛰어드는 보행자, 도로 위 비닐봉지까지 — 이런 변수가 초당 수백 개씩 쏟아진다. 그걸 전부 처리해야 한다.

    기술의 최종 목표는 운전 부담 제거와 교통사고 감소다. 사람보다 반응이 빠르고, 졸리지도 않고, 술도 안 마신다. 이론상으론 완벽한 운전자다. 이론상으론.

    자율주행차의 눈과 귀 — 핵심 센서 기술

    차가 세상을 인식하려면 감각이 있어야 한다. 자율주행차는 카메라·라이다·레이더·초음파·GPS를 조합해 사람의 오감을 대신한다. 각각 역할이 다르다.

    • 카메라: 가장 기본적인 센서다. 차선, 신호등, 표지판, 보행자를 읽어낸다. 색과 형태 구분은 카메라가 제일 낫다. 단점은 야간, 역광, 폭우에서 성능이 뚝 떨어진다는 것. 테슬라는 카메라만 쓰는 방식을 고집하는데, 업계에서 논란이 꽤 된다.
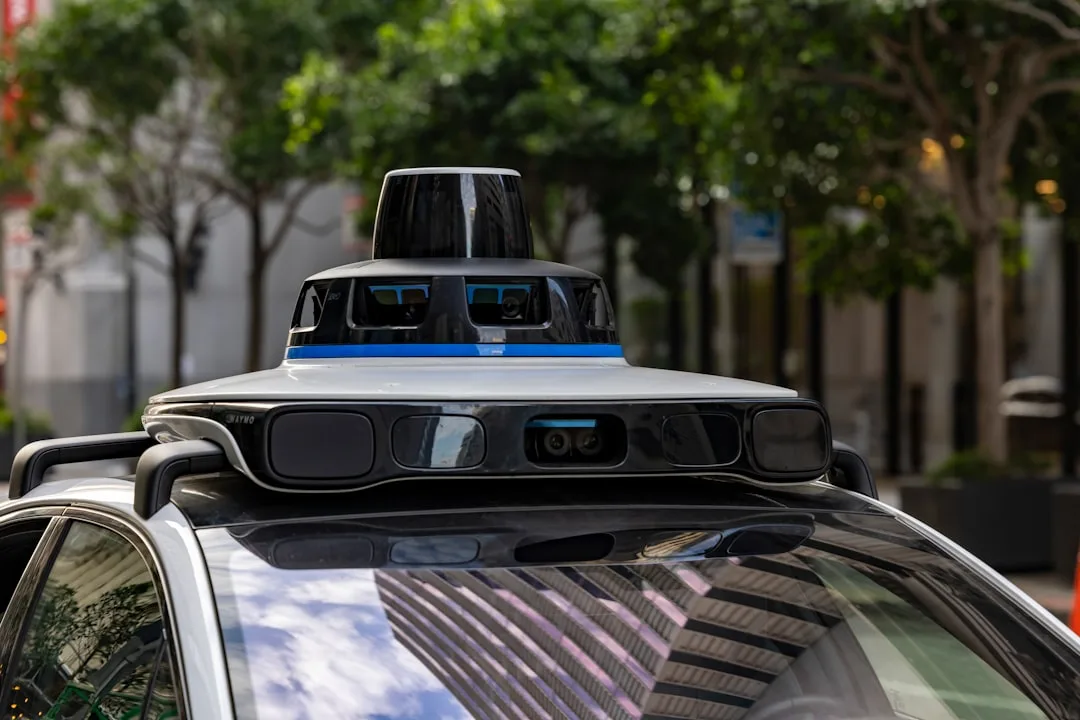
    • 라이다 (LiDAR): 레이저 펄스를 쏴서 반사 시간으로 3D 지도를 만든다. 거리·형태·속도를 센티미터 단위로 잰다. 웨이모가 대표적으로 쓰는 방식이다. 문제는 단가가 수백만 원대라 양산 차량에 얹기가 쉽지 않고, 짙은 안개에도 약하다.
    • 레이더 (Radar): 전파로 물체와의 거리·속도를 측정한다. 악천후에 비교적 강하고, 100m 이상 원거리 탐지에 유리하다. 앞차 간격 유지나 충돌 방지 시스템에 주로 쓰인다. 형태 인식은 카메라나 라이다보다 떨어진다.
    • 초음파 센서: 주차할 때 삑삑 소리 내는 그것이다. 단거리, 수 미터 이내 물체 감지용이다. 저렴하고 설치가 쉽지만 범위가 짧아서 저속 주차 보조 이상으론 쓰기 어렵다.
    • GPS/IMU (관성 측정 장치): 차량의 위치를 잡고, 기울기·방향·속도 변화를 계속 측정한다. 고정밀 지도와 결합하면 현재 위치를 수십 센티미터 단위로 추정한다.

    이 센서들을 따로따로 쓰면 의미가 없다. 카메라는 밤에 흐리고, 라이다는 안개에 약하고, 레이더는 형태를 못 읽는다. 그래서 이 모든 데이터를 하나로 합치는 센서 퓨전이 핵심이다. 눈·귀·손에서 온 정보를 종합해 판단하듯, 각 센서가 서로의 맹점을 메운다. 어느 하나가 오류를 내도 나머지가 버텨주는 구조다.

    자율주행차의 두뇌 — AI와 소프트웨어

    센서가 데이터를 모으면 AI가 해석한다. 인식 → 판단 → 제어, 세 단계다.

    • 데이터 처리 및 환경 인식: AI가 도로 위 모든 객체를 분류한다. 저건 사람, 저건 자전거, 저건 공사 표지판. 딥러닝이 여기서 핵심이다. 수억 장의 실제 주행 이미지로 학습해 패턴을 익힌다. 2024년 기준, 주요 자율주행 업체들은 수십억 킬로미터의 주행 데이터를 보유 중이다.
    • 경로 계획 및 의사 결정: 현재 위치에서 목적지까지, 실시간 교통 흐름과 주변 차량 움직임을 보면서 경로를 짠다. 옆 차가 3초 후에 끼어들 것 같다면 미리 속도를 줄인다. 이런 예측과 대응이 초당 수십 번씩 일어난다.
    • 고정밀 지도 (HD Map): 일반 내비게이션 지도와 차원이 다르다. 차선 폭, 신호등 정확한 위치, 도로 경사도, 커브 곡률까지 센티미터 단위로 담겨 있다. 자율주행차가 GPS 오차를 보정하고 스스로 위치를 정밀하게 추정하는 기반이다.
    • V2X (Vehicle-to-Everything) 통신: 차와 차, 차와 신호등, 차와 보행자 스마트폰이 서로 신호를 주고받는다. 앞에 트럭이 가려 교차로가 안 보여도, 교차로 너머 차량 정보를 미리 받아 대비한다. 센서만으론 볼 수 없는 영역을 커버한다.

    AI 모델은 달리면 달릴수록 정교해진다. 실제 주행 데이터가 쌓이면 학습이 개선되고, 개선된 모델이 다시 차에 탑재된다. 이 순환 구조 덕분에 자율주행 시스템은 출시 후에도 계속 성장한다. 데이터가 곧 경쟁력인 이유다.

    자율주행 기술 어디까지 왔나 — SAE 레벨 0~5

    미국자동차공학회(SAE)가 정의한 6단계 분류가 업계 표준이다. 숫자가 올라갈수록 차가 알아서 하는 범위가 넓어진다.

    • 레벨 0 (No Automation): 운전자가 전부 다 한다. 자동화 기능 없음.
    • 레벨 1 (Driver Assistance): 기능 하나만 자동. 어댑티브 크루즈 컨트롤(ACC)이나 차선 유지 보조(LKA) 중 하나. 나머지는 운전자 몫이다.
    • 레벨 2 (Partial Automation): ACC와 LKA를 동시에 쓰는 수준. 지금 팔리는 고급 세단 대부분이 여기다. 차가 핸들과 가속을 같이 제어하지만, 눈은 계속 도로에 있어야 한다. 손 놓으면 경고한다.
    • 레벨 3 (Conditional Automation): 고속도로 정체 구간 같은 특정 조건에서는 차가 전부 알아서 한다. 운전자는 그 사이 다른 것을 봐도 된다. 단, 시스템이 “이제 네가 운전해”라고 요청하면 즉시 넘겨받아야 한다. 이 레벨이 기술적으로 가장 까다롭다. 사고 시 책임 소재 문제가 복잡해서 상용화가 느리게 진행 중이다.
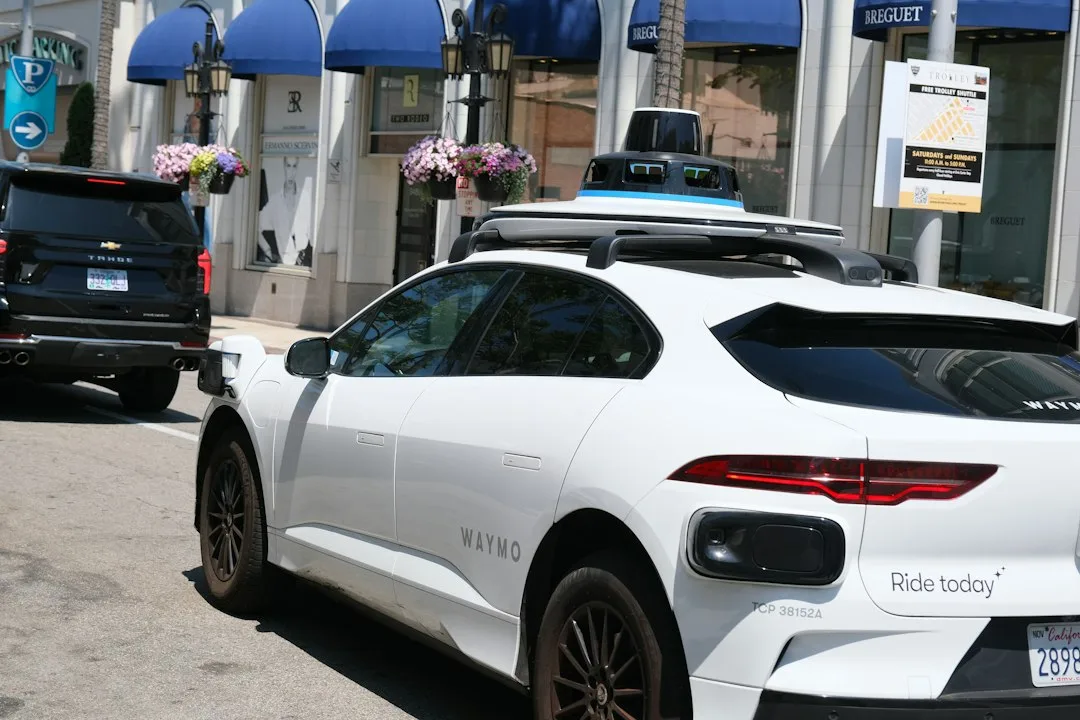
    • 레벨 4 (High Automation): 정해진 구역(ODD, Operational Design Domain) 안에서는 운전자가 아예 없어도 된다. 비상 상황도 차가 스스로 처리하거나 갓길에 선다. 웨이모 로보택시가 목표로 하는 레벨이다.
    • 레벨 5 (Full Automation): 어디서든, 어떤 날씨든, 완전 자율 주행. 핸들이나 페달 자체가 필요 없다. 아직 연구 개발 단계다. 언제 상용화될지는 솔직히 아무도 모른다.

    지금 시장은 레벨 2에서 레벨 3으로 넘어가는 과도기다. 레벨 4 상용화 테스트도 곳곳에서 진행 중이다. 단, 레벨 경계는 기술만으로 정해지지 않는다. 각국 도로교통법, 보험 제도, 사회적 합의가 다 맞아떨어져야 한다.

    기술보다 어려운 것들

    자율주행을 막는 건 센서 정밀도만이 아니다. 솔직히 지금 기술 수준은 꽤 왔다. 진짜 걸림돌은 따로 있다.

    • 안전과 신뢰성: 99.99% 정확도로는 부족하다. 하루 수백만 대가 달리면, 0.01% 오류도 수천 건의 사고로 이어진다. 폭설, 역광, 공사 구간처럼 센서가 혼란스러운 환경에서도 버텨야 한다. 오류가 나더라도 백업 시스템이 작동해야 한다.
    • 윤리적 딜레마: 피할 수 없는 사고에서 차가 어떤 판단을 내려야 하나. 보행자와 탑승자 중 하나를 선택해야 하는 순간이 오면? 기술 문제가 아니라 철학 문제다. 그 기준을 누가 정하느냐가 핵심이다.
    • 법과 제도: 전 세계 교통법은 인간 운전자를 기준으로 만들어졌다. 자율주행 사고가 나면 책임은 운전자에게? 제조사에게? 소프트웨어 개발사에게? 이를 명확히 하는 법적 프레임이 대부분 나라에서 아직 미완성이다.
    • 인프라와 사이버 보안: V2X 통신망, HD 지도 데이터베이스 — 이걸 깔아야 레벨 4가 제대로 굴러간다. 막대한 인프라 투자가 필요하다. 거기다 자율주행 시스템이 해킹당하면 어떻게 되나. 사이버 보안은 지금도 업계 최대 과제 중 하나다.

    The Verge가 전한 바에 따르면, 우버가 자율주행 데이터 수집 전용 랩을 별도로 운영할 만큼 데이터 확보 경쟁은 치열하다. 정부·학계·기업이 협력하면서 기술은 분명 앞으로 나아가고 있다. 자율주행차는 운송 수단 이상이다. 도시 구조를 바꾸고, 물류를 재편하고, 노인과 장애인의 이동권을 확장한다. 그 변화가 언제 오느냐는 기술만큼 제도와 사회 합의에 달려 있다.

    출처: The Verge

  • 전기 트럭 도입, 이것만 알면 끝! 비용부터 장점까지 완벽 가이드

    전기 트럭 도입, 이것만 알면 끝! 비용부터 장점까지 완벽 가이드

    물류 창고 한쪽에 충전 케이블이 꽂혀 있다. 3~4년 전만 해도 전기 트럭은 “언젠간 되겠지” 수준의 얘기였는데, 이제는 현장에서 실제로 굴러다닌다. 탄소중립 규제가 강해지고 ESG 보고서가 사실상 의무화되면서 전기 트럭 도입은 선택지가 아니라 숙제가 됐다. 그래서 지금 물류 기업들이 어떤 계산을 하고 있는지, 실제로 득이 되는 건지 따져봤다.

    물류 기업이 전기 트럭으로 향하는 이유

    전기 트럭 열풍의 배경은 크게 세 줄기다. 환경 규제, 운영비, 그리고 도심 운송 조건. 이 세 가지가 동시에 맞물리면서 내연기관 트럭을 계속 쓰는 게 오히려 손해인 국면이 만들어지고 있다.

    • 탄소 배출 제로: 운행 중 CO₂ 배출이 없다. ESG 보고서에 바로 반영되는 수치다. 글로벌 화주들이 협력사에 탄소 감축 증명을 요구하는 추세라, 이게 수주와 직결되는 경우도 생기고 있다.
    • 연료비 구조가 완전히 다르다: 경유 가격이 오를 때마다 원가 계산이 흔들리는 구조에서 벗어난다. 심야 충전 할인 요금제를 쓰면 경유 대비 연료비를 절반 이하로 줄이는 것도 현실적이다. 하루 100km 이상 뛰는 트럭이라면 한 달만 돌려봐도 차이가 확실히 느껴진다.
    • 소음 문제가 사라진다: 새벽 2~3시 도심 배송에서 엔진 소음 민원이 없어진다. 운전자 피로도가 낮아지는 건 덤이다.

    결국 친환경 이미지라는 말랑한 이유 하나로 설명되는 게 아니다. 규제·비용·운영 세 가지가 동시에 전기 트럭 쪽을 가리키고 있다.

    내연기관 vs 전기 트럭, 진짜 비용 비교

    전기 트럭의 가장 큰 진입 장벽은 구매가다. 솔직히 여기서 많이들 멈춘다. 그런데 차량 가격만 보고 비교하면 반쪽짜리 계산이다. 따져봐야 할 건 TCO(Total Cost of Ownership, 총 소유 비용)다.

    • 연료비: 심야 충전 할인 활용 시 경유 대비 절반 이하도 가능하다. 운행 거리가 길수록 격차가 빠르게 벌어진다.
    • 유지보수비: 엔진 오일, 오일 필터, 점화 플러그—교체 주기가 없거나 훨씬 길어진다. 변속기 대신 전기 모터로 돌아가니 고장 빈도 자체가 낮고, 회생 제동 덕분에 브레이크 패드 수명도 늘어난다. 장기적으로 보면 유지보수비 절감 폭이 상당하다.
    • 정부 보조금과 세제 혜택: 구매 보조금, 취득세 감면, 충전 인프라 설치 지원까지 풀려 있다. 지자체마다 조건이 다르니 한국환경공단이나 지자체 홈페이지에서 사전에 꼭 확인해야 한다. 공고 시기를 놓치면 그 해는 끝이다.

    배터리 교체 비용은 변수로 남아 있다. 지금 시점에서 완벽하게 예측하기 어렵다는 게 솔직한 답이다. 다만 배터리 기술 발전 속도를 보면 수명은 길어지고 가격은 내려가는 방향이고, 5~7년 단위로 TCO를 계산해보면 전기 트럭이 유리한 시나리오가 점점 많아지는 건 분명하다.

    현실적으로 넘어야 할 장벽들

    장점만 나열하면 절반의 정보다. 도입을 고민하는 기업이라면 이 부분을 더 차갑게 봐야 한다.

    • 초기 구매 비용: 내연기관 대비 높은 차량 가격은 여전히 현실이다. 보조금을 최대한 활용해도 초기 투자 부담은 남는다. 예산 확보가 먼저다.
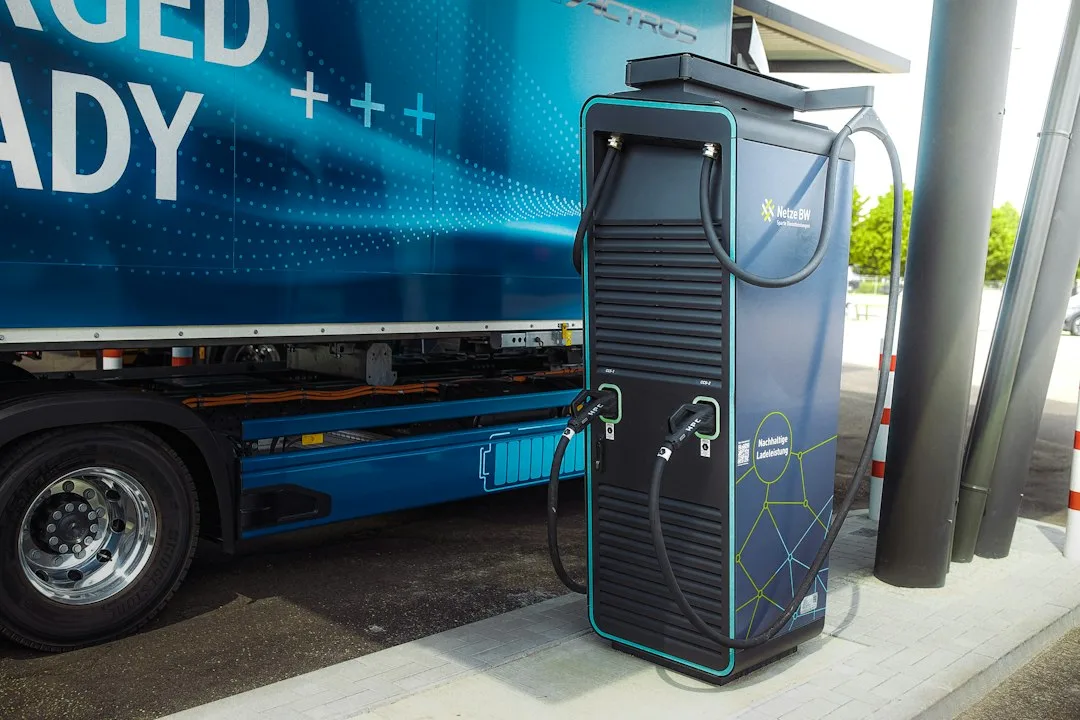
    • 충전 인프라 부족: 트럭 전용 대용량 급속 충전소는 아직 부족하다. 소형 승용 전기차용 충전기로는 안 된다. 트럭 차체를 수용하고 고출력 충전이 되는 시설이 필요한데, 충전 전략 없이 들어갔다간 운영이 꼬인다.
    • 주행 거리와 충전 시간: 배터리 기술이 빠르게 발전하고 있다지만 장거리 간선 운송에서는 아직 변수다. 완전 충전까지 몇 시간이 걸리는 건 어쩔 수 없고, 이게 물류 스케줄에 영향을 준다. 휴게 시간 외에 추가 충전 시간을 어떻게 넣을지 운영 계획 단계에서 미리 설계해야 한다.
    • 저온에서의 배터리 성능: 겨울철 영하 날씨에서 배터리 효율이 눈에 띄게 떨어진다. 한반도 기후에서 이건 무시하기 어려운 변수다. 배터리 보증 기간과 교체 정책을 계약 전에 꼼꼼히 따지는 게 맞다.

    이 문제들이 해결 불가능하다는 게 아니다. 다만 “전기 트럭은 다 좋아”라는 단순한 생각으로 들어갔다가 운영에서 발목 잡히는 경우를 막으려면, 이 부분들을 먼저 직시해야 한다.

    단계적 전환을 위한 실전 전략 4가지

    전기 트럭 도입은 그냥 차 바꾸는 게 아니다. 종합적인 전환 설계가 필요하다.

    1. 단거리 노선부터 먼저: 전 차량을 한꺼번에 바꾸는 건 리스크가 크다. 도심 배송, 정해진 루트를 반복하는 단거리 운송 차량부터 시작하는 게 현명하다. 주행 거리 변수를 최소화하면서 운영 데이터를 쌓을 수 있고, 문제가 생겨도 전체 물류에 타격이 적다.
    2. 정부·지자체 지원 사전 조사: 구매 보조금, 취득세 감면, 충전 인프라 설치 지원금—이걸 먼저 파악하지 않으면 수천만 원을 그냥 흘려보낸다. 한국환경공단과 해당 지자체 홈페이지를 반드시 체크하자. 공고 시기를 놓치면 그 해는 끝이다.
    3. 차고지 충전 인프라 설계: 공용 충전소에만 의존하면 운영이 불안정하다. 차고지에 전용 충전 설비를 구축하는 게 기본이다. 운행 경로 상의 공용 충전 거점도 미리 매핑해두고, 배터리 교환 방식 트럭이나 이동형 충전 서비스 같은 대안도 체크해볼 만하다.
    4. 운전자 교육: 전기 트럭은 운전 방식이 다르다. 회생 제동 활용법, 충전 관리, 저온 환경 주행 습관—이런 부분을 알고 모르고에 따라 실제 배터리 수명과 주행 거리에서 차이가 난다. 교육 없이 그냥 키를 줘서는 안 된다.

    이 네 가지를 제대로 설계하고 들어가면 도입 리스크가 눈에 띄게 줄어든다. 반대로 이걸 대충 넘기면 나중에 다 비용으로 돌아온다.

    앞으로 달라지는 것들

    MIT Tech Review 보도를 보면, 전기 트럭 시장은 앞으로 더욱 빠르게 팽창할 것으로 전망된다. 단순히 동력원 교체가 아니라 물류 산업 전체의 구조를 바꾸는 변수다.

    • 배터리 기술의 진화: 에너지 밀도가 올라가고 충전 속도가 빨라지는 방향으로 기술이 계속 움직이고 있다. 1회 충전으로 1,000km 이상 주행하는 트럭이 등장하면 장거리 간선 운송의 마지막 장벽이 무너진다.
    • 자율주행과의 결합: 전기 트럭은 자율주행 시스템을 얹기에 내연기관보다 구조적으로 유리하다. 자율주행 전기 트럭이 상용화되면 운전자 비용이 빠지고 24시간 운행이 된다. 물류 원가 구조 자체가 바뀐다.
    • 데이터가 자산이 된다: 전기 트럭은 운행 데이터, 배터리 상태, 충전 이력을 실시간으로 뽑아낸다. 이 데이터로 경로 최적화, 사전 정비 예측, 에너지 관리를 하면 스마트 물류 시스템의 기반이 된다. 데이터 없이 운영하던 방식과는 차원이 다르다.
    • 새로운 수익 모델: 충전 인프라 사업, 배터리 구독 서비스, V2G(Vehicle-to-Grid)로 전력망에 전기를 되파는 방식까지 파생된다. 트럭이 단순 운송 수단을 넘어 수익 자산이 되는 구조가 열린다.

    도시 대기질 개선과 소음 감소는 덤이다. 전기 트럭은 미래 얘기가 아니다. 이미 현장에서 움직이고 있고, 규제는 계속 조여온다. 준비한 기업이 앞서나가는 건 어느 산업이나 다르지 않다.

    출처: MIT Tech Review AI

  • 자율주행 원격 관제: 인간 개입, 안전의 양날의 검

    자율주행 원격 관제: 인간 개입, 안전의 양날의 검

    스스로 달리는 차 뒤에, 모니터 앞에 앉은 사람이 있다. 테슬라 로보택시가 원격 오퍼레이터의 개입 도중 충돌 사고를 냈다는 사실이 알려지면서, 자율주행의 ‘인간 개입’ 문제가 수면 위로 올라왔다. 완전 자율의 꿈을 향해 달리는 기술 뒤에 정작 사람의 손이 필요한 순간이 있다는 아이러니. 이 역설이 자율주행 산업 전체를 관통하는 모순이다.

    레벨 3도 4도, 결국 ‘틈새’가 문제다

    자율주행은 0단계부터 5단계까지 나뉜다. 지금 상용화에 가장 가까운 건 레벨 3과 레벨 4다. 레벨 3은 특정 조건에서만 자율주행이 되고, 비상 상황에선 운전자가 개입해야 한다. 레벨 4는 정해진 운영 영역(ODD) 안에서 완전 자율이 가능하지만, 그 영역을 벗어나면 시스템이 손을 놓는다. 문제는 그 ‘경계 밖’이다.

    갑자기 나타난 공사 구간, 폭설로 지워진 차선, 센서가 못 잡은 역주행 차량. 엣지 케이스(Edge Case)는 언제든 현실로 나타난다. AI가 방대한 데이터를 학습해도, 현실은 늘 그보다 한 발 앞서 있다. 차가 멈추거나 오작동하면 도로 한복판이 위험 지대로 변한다. 그래서 등장한 게 원격 관제(Remote Control)다. 비상 상황에 인간이 원거리에서 차량을 제어하거나 방향을 잡아주는 구조다. 기술의 한계를 보완하면서 상용화 속도를 높이려는 현실적인 선택이기도 하다.

    텔레오퍼레이션 vs 원격 지원, 뭐가 다른가

    원격 관제는 크게 두 갈래로 나뉜다.

    • 텔레오퍼레이션 (Teleoperation): 오퍼레이터가 차량을 직접 운전한다. 스티어링 휠, 페달, 360도 모니터를 통해 실제 운전석처럼 제어하는 방식이다. 복잡한 교차로 통과, 비상 회피, 차량 견인 같은 고난도 상황에서 쓰인다. 초저지연 통신이 필수다. 조금이라도 끊기면 위험하다. 높은 대역폭과 낮은 지연 시간을 동시에 요구하는 고난도 기술이다.
    • 원격 지원 (Remote Assistance) / 원격 감독 (Remote Supervision): 직접 운전하진 않는다. 차량 상태를 모니터링하면서 우회 경로 제안, 임시 정지 명령 등 ‘조언’을 주는 방식이다. 공사로 길이 막혔을 때 다른 경로를 안내하거나, 예상치 못한 장애물을 만났을 때 멈추라는 명령을 내린다. 레벨 4, 5 단계에서도 여전히 필요한 ‘안전 관리자’ 역할이다.

    결국 원격 관제는 AI의 불확실성에 대한 인간의 답안이다. 기술이 해결하지 못하는 영역을 사람이 채우는 구조. 단순한 제어 장치가 아니라, 자율주행 서비스 신뢰성을 떠받치는 기둥으로 자리 잡았다.

    장점 셋, 그런데 함정도 넷

    장점부터 짚고 가자.

    • 사고 방지 및 비상 대응: AI가 예측하지 못한 상황에서 인간의 즉각적인 개입이 대형 사고를 막는다. 차량이 길을 잃었을 때 빠르게 재운행을 유도하는 것도 원격 관제의 역할이다.
    • 운영 효율 개선: 엣지 케이스에 갇혀 도로를 막는 차량이 줄어든다. 전체 자율주행 서비스의 흐름이 매끄러워지고, 승객 불편이 줄어든다.
    • 소비자 신뢰 확보: 자율주행에 막연한 불안을 느끼는 사람들이 아직 많다. ‘언제든 사람이 개입한다’는 사실만으로도 심리적 안전감을 준다. 기술 수용 속도를 높이는 데 실질적인 효과가 있다.

    그런데 함정도 있다. Wired가 전한 바에 따르면, 테슬라 로보택시가 원격 오퍼레이터의 개입 과정에서 충돌 사고를 일으켰다. 인간이 개입했다고 반드시 더 안전한 건 아니라는 방증이다.

    • 지연 시간(Latency) 문제: 통신망을 거치면 반드시 딜레이가 생긴다. 수백 밀리초. 시속 100km로 달리는 차에서 0.3초는 약 8미터다. 텔레오퍼레이션에서 이 지연은 치명적인 결과로 이어질 수 있다. 오퍼레이터가 실시간으로 상황을 인지하기 어렵게 만드는 구조적 약점이다.
    • 인간 오류(Human Error): 피로, 집중력 저하, 상황 오판. 숙련된 오퍼레이터도 실수한다. 자율주행 AI가 내린 ‘안전한’ 판단을 인간이 ‘잘못된’ 판단으로 덮어쓰는 최악의 시나리오도 배제할 수 없다.
    • 책임 소재의 미로: 사고가 났을 때 누구 잘못인가. 자율주행 AI인가, 원격 오퍼레이터인가, 통신망인가, 제조사의 설계 결함인가. 네 방향이 동시에 얽힌다. 법적으로 아직 정리가 안 된 영역이다.
    • 규모 확장의 벽: 오퍼레이터 한 명이 동시에 여러 대를 관제하는 데 한계가 있다. 차량 대수가 늘면 필요한 오퍼레이터 수도 비례해서 늘어난다. 비용 구조가 선형으로 올라가는 문제다. 이건 좀 심각한 약점이다.

    안전을 높이려다 새 위험을 만드는 구조. 인간 개입의 양면성이 여기서 드러난다.

    5G·AI·VR, 기술은 어디까지 왔나

    이 딜레마를 줄이려는 시도는 계속되고 있다.

    • 5G 통신망 활용: 초저지연·초고속·초연결이 특징인 5G는 원격 관제의 고질적인 지연 문제를 크게 줄인다. 오퍼레이터가 거의 실시간으로 차량 상황을 파악하는 환경이 가능해지고 있다.
    • AI 기반 지원 시스템: AI가 먼저 위험 상황을 감지하고 오퍼레이터에게 경고를 보낸다. 최적 대응 경로도 추천한다. 오퍼레이터는 AI의 조언을 바탕으로 최종 결정만 내리는 구조다. ‘인간-AI 협업’ 체계로 진화하는 중인데, 솔직히 이쪽이 더 현실적인 방향이라고 본다.
    • VR/AR 기반 몰입형 관제: 360도 카메라 영상과 차량 센서 데이터를 통합해 오퍼레이터에게 몰입형 시야를 제공한다. 실제 운전석에 앉은 것처럼 상황을 인지하게 만드는 방식이다. 직접 써보진 못했지만, 개념 자체는 꽤 설득력 있다.
    • 예측·예방 기술: 차량이 엣지 케이스에 진입하기 전에 AI가 먼저 감지해 오퍼레이터에게 알린다. 갑작스러운 개입이 아니라 준비된 개입으로 바꾸는 게 핵심이다. 반응 시간이 생기면 오류 가능성이 줄어든다.

    기술의 방향은 분명하다. 단순히 ‘사람이 조종’하는 게 아니라, 인간과 AI가 서로의 강점을 나눠 갖는 복합 시스템으로 진화하고 있다. 앞으로 원격 관제는 조종 장치가 아니라 판단 보조 도구에 가까워질 것이다.

    기술만으론 반쪽 — 제도와 사람이 따라와야 한다

    기술이 아무리 발전해도 제도가 없으면 반쪽짜리다.

    • 오퍼레이터 전문성 강화: 원격 관제는 고도의 집중력과 판단력을 요구하는 전문 직업이다. 체계적인 교육 프로그램, 자격 기준, 교대 근무와 피로 관리까지 인간의 한계를 전제로 시스템을 설계해야 한다. 그냥 ‘숙련자’로 뽑는다고 해결될 문제가 아니다.
    • 투명한 데이터 공개: 사고가 나면 관제 로그, 오퍼레이터 조작 기록을 투명하게 공개하고 분석해야 한다. 원인을 모르면 개선도 없다. 데이터를 감추는 순간 신뢰도 사라진다.
    • 법적·윤리적 기준 마련: 책임 소재를 명확히 할 법 체계가 시급하다. 오퍼레이터의 개입 범위, 개인정보 보호, 해킹 위험까지 사회적 합의가 필요한 이슈들이 쌓여 있다. 기술보다 제도가 늦게 오는 건 자율주행만의 문제가 아니지만, 여기선 속도 차이가 사람 목숨과 직결된다.
    • 국제 표준화: 나라마다 다른 기준이 적용되면 글로벌 서비스 자체가 흔들린다. 전 세계에서 통용되는 원격 관제 안전 기준을 만드는 작업이 기술 개발과 병행되어야 한다.

    자율주행 원격 관제는 완전 자율이라는 목적지로 가는 길목에 있다. 아직은 과도기다. 하지만 그 과도기를 어떻게 설계하느냐에 따라 도로 위 안전의 질이 달라진다. 인간 개입이 사고를 막기도 하고 일으키기도 한다는 사실은 불편하지만 직시해야 할 현실이다. 결국 핵심은 기술, 제도, 사람이 동시에 발전하는 것이다. 셋 중 하나만 앞서 달리면 남은 둘이 발목을 잡는다. 자율주행의 미래는 AI 혼자 만드는 게 아니다.

    출처: Wired

  • 자율주행 레벨 0부터 5까지, 현재와 미래 완벽 가이드

    자율주행 레벨 0부터 5까지, 현재와 미래 완벽 가이드

    테슬라 오토파일럿을 켜놓고 핸들에서 손을 떼는 영상이 유튜브에 넘쳐난다. 근데 솔직히 저 차, 아직 ‘자율주행’이라 부르기 애매하다. 국제자동차기술자협회(SAE) 기준으로는 레벨 2거든요. 손발은 자유롭지만 눈은 도로에 고정해야 하고, 사고 나면 책임은 운전자한테 있다. 그럼 진짜 자율주행은 언제부터일까? 레벨 0부터 5까지, 단계마다 뭐가 달라지는지 짚어보자.

    SAE 6단계, 왜 알아야 하냐면

    SAE가 자율주행을 0~5단계로 나눈 건 단순한 기술 수준 분류가 아니다. 운전자 책임 범위가 레벨마다 완전히 달라진다. 레벨 2 사고는 운전자 책임, 레벨 4 사고는 제조사 책임이다. 보험, 법적 분쟁, 사고 보상 — 전부 이 숫자 하나로 판가름 난다. 내 차가 어느 레벨인지 모르면 낭패 본다.

    레벨 0: 보조 기능 제로, 100% 운전자 몫

    • 특징: 아무것도 없다. 가속, 조향, 제동 전부 직접 해야 한다.
    • 운전자 개입: 항상, 전부.
    • 책임: 당연히 100% 운전자.
    • 예시: 포드 모델 T 같은 초창기 차량, 또는 지금도 일부 저가 기본 모델.

    요즘은 레벨 0 차량을 찾기가 오히려 어렵다. 신차라면 최소한 긴급제동 보조 정도는 기본으로 달려 나온다.

    레벨 1: 하나씩만 도와주는 단계 — ACC, 차선 유지 보조

    • 특징: 조향 또는 가감속, 둘 중 하나만 시스템이 맡는다.
    • 운전자 개입: 항상 핸들 잡고 전방 주시. 시스템이 하나를 처리하는 동안 나머지는 운전자 몫이다.
    • 책임: 여전히 운전자.
    • 예시: 어댑티브 크루즈 컨트롤(ACC) — 앞차 간격 보며 속도 자동 조절. 또는 차선 유지 보조 시스템(LKA) — 차선 중앙을 유지하도록 조향 보조. 둘 중 하나만 한다는 게 포인트다.

    장거리 고속도로 운전 피로도를 꽤 줄여주는 건 맞다. 다만 ‘보조’인 만큼 믿고 딴짓하면 안 된다.

    레벨 2: 손발은 자유, 근데 눈은 묶여 있다 — 테슬라 오토파일럿, 현대 HDA

    • 특징: 조향과 가감속을 동시에 시스템이 제어한다. 특정 조건에서.
    • 운전자 개입: 손발은 자유롭지만 전방 주시는 필수다. 시스템이 감당 못 하는 상황이 오면 경고음 울리면서 개입을 요구한다.
    • 책임: 사고 나면 운전자. ‘부분 자율주행’이라는 이름에 낚이면 곤란하다.
    • 예시: 테슬라 오토파일럿(Autopilot), 현대차 고속도로 주행 보조(HDA). 고속도로처럼 환경이 단순한 곳에서 차선 유지와 차간 거리 조절을 동시에 해준다.

    현재 가장 많이 보급된 단계가 레벨 2다. 문제는 이름이 ‘자율’처럼 들린다는 것. 실제로 운전자 과신 사고가 적잖이 난다. 이건 좀 조심해야 하는 지점이다.

    레벨 3: 드디어 책임이 넘어가는 지점 — 근데 상용화가 제일 까다롭다

    • 특징: 고속도로 정체 구간 같은 특정 조건에서 시스템이 운전 전권을 쥔다. 운전자는 핸들에서 손을 떼고 다른 걸 해도 된다.
    • 운전자 개입: 평소엔 필요 없다. 시스템이 못 처리할 상황이 오면 충분한 시간 내에 개입 요청을 받고 운전권을 다시 넘겨받아야 한다. 이 ‘충분한 시간’을 어떻게 정의하느냐가 기술적으로 가장 골치 아픈 부분이다.
    • 책임: 시스템이 주도권을 가진 동안 난 사고는 제조사 책임. 개입 요청을 무시하다 난 사고는 운전자 책임이다.
    • 예시: 메르세데스-벤츠의 ‘드라이브 파일럿’이 독일에서 레벨 3 인증을 받아 상용화됐고, 혼다의 ‘센싱 엘리트’도 일본에서 출시됐다. 복잡한 도심보다는 고속도로 정체 구간처럼 제한적인 환경에서 활용된다.

    레벨 3이 의미 있는 이유는 단순하다. 사고 책임이 처음으로 사람에서 기계로 넘어가는 단계거든요. 그만큼 법적·윤리적 검토가 엄격하다. 전 세계 대부분 국가에서 아직 인증이 제한적인 것도 이 때문이다.

    레벨 4: 로보택시의 단계 — 지역 제한은 여전히 있다

    • 특징: 정해진 운영 설계 영역(ODD) 안에서 시스템이 완전히 혼자 운전한다. 비상 상황도 스스로 처리한다.
    • 운전자 개입: 없음.
    • 책임: ODD 내 사고는 전부 제조사 몫.
    • 예시: 구글 웨이모(Waymo), GM 크루즈(Cruise). 피닉스, 샌프란시스코 일부 지역에서 무인 로보택시로 운행 중이다. 다만 전천후는 아니다. 폭설이나 특수 도로 상황에서는 아직 한계가 있다.

    레벨 4는 인상적이지만 ‘어디서나’는 아니다. 운영 지역 바깥에선 그냥 일반 차량이다. 이 ODD의 범위를 얼마나 넓히느냐가 레벨 4 업체들의 다음 과제인 셈이다.

    레벨 5: 아직 지구 어디에도 없는 차

    • 특징: 모든 도로, 모든 기상 조건에서 완전 무인. 핸들·페달이 아예 없는 차도 이론상 가능하다.
    • 운전자 개입: 없음. 사람은 그냥 승객이다.
    • 책임: 전부 제조사.
    • 예시: 상용화된 레벨 5는 현재 없다. 목적지만 입력하면 어디든 데려다주는 완전 무인차 — 여전히 영화 속 얘기다.

    언제쯤 나올까. 업계 전문가들 사이에서도 의견이 갈린다. 2030년대 낙관론도 있고, 현실적으로 불가능하다는 회의론도 있다. 변수가 너무 많다.

    텔레오퍼레이터 — 레벨 4 뒤에 있는 사람들

    레벨 4 로보택시가 달리는 동안, 어딘가에 사람이 앉아 화면을 보고 있다. 텔레오퍼레이터(Teleoperator)다. 예측 불가능한 공사 구간, 사고 현장, 센서 오작동 같은 돌발 상황에서 원격으로 차량을 제어하거나 지침을 내리는 역할을 한다. TechCrunch 보도를 보면 테슬라 로보택시 관련 사고에서도 텔레오퍼레이터 개입 사례가 나온다. 레벨 4라도 100% 완벽하지 않다는 얘기다.

    기술이 아무리 정교해져도 예외 상황은 생긴다. 텔레오퍼레이터는 그 예외를 인간이 커버하는 구조다. 레벨 5로 가기 전까지 이 구조는 꽤 오래 유지될 것 같다. 기술의 빈틈을 사람의 경험과 판단으로 메우는, 과도기의 현실적인 방식이다.

    지금 현실 — 레벨 2가 주류, 나머지는 진행 중

    2026년 현재 도로 위 대부분은 레벨 2다. 레벨 3는 독일, 일본 등 일부 국가에서만 제한적으로 허용됐다. 레벨 4 로보택시는 미국 몇 개 도시에서 서비스 중이다. 레벨 5는 없다.

    • 안전성 검증: 수십억 킬로미터의 주행 데이터를 쌓아야 한다. 오래 걸린다.
    • 책임 규정: 사고 시 제조사와 운전자 중 누구 책임인지 — 국가마다 법이 다르고, 아직 기준이 없는 나라도 많다.
    • 운전자 모니터링: 레벨 2, 3에서 운전자가 주의를 기울이는지 정확히 감지하는 기술도 중요한 과제다.
    • 인프라: 스마트 도로, V2X 통신 인프라가 뒷받침돼야 한다. 소프트웨어만의 문제가 아니다.

    기술이 앞서도 법과 인프라가 따라오지 않으면 도로 위에 못 올라온다. 레벨 5의 현실화가 늦어지는 건 기술 문제만이 아니다. 결국 자율주행은 자동차 회사 혼자 만들어낼 수 없다 — 정부, 도시, 보험사, 시민 전체가 함께 만드는 시스템이다.

    출처: TechCrunch

  • 테슬라 모델 3 구매 가이드: 가격 변동 요인과 생산지 영향

    테슬라 모델 3 구매 가이드: 가격 변동 요인과 생산지 영향

    캐나다에서 중국산 테슬라 모델 3가 역대 최저가로 판매되기 시작했다. Engadget이 전한 이 소식은 전기차 커뮤니티에서 꽤 반응이 컸다. 사실 이런 일이 처음은 아니다. 같은 모델 3라도 어디서, 언제 사느냐에 따라 가격표가 확연히 달라진다. 그게 왜인지 알면 구매 시점도 더 전략적으로 잡을 수 있다.

    테슬라 모델 3 가격, 왜 이렇게 다를까?

    테슬라 가격 정책의 핵심은 유동성이다. 고정가가 아니다. 미국 프리몬트·텍사스, 독일 베를린, 중국 상하이 — 세 군데 기가팩토리에서 생산된 차량이 전 세계로 배분되는데, 공장마다 인건비와 부품 조달 비용이 다르다. 여기에 각국 정부의 전기차 보조금, 관세, 세금, 환율 변동까지 얹히면 최종 가격표는 완전히 달라진다. 처음 이 구조를 알았을 때 솔직히 좀 놀랐다. 같은 차인데 수백만 원이 차이 나니까.

    상하이 기가팩토리, 뭐가 그렇게 특별한가

    상하이 기가팩토리는 중국 내수만 보는 공장이 아니다. 아시아, 유럽, 최근엔 캐나다까지 모델 3와 모델 Y를 수출하는 테슬라의 핵심 생산 거점이다. 강점은 두 가지로 압축된다. 고도로 자동화된 생산 라인, 그리고 현지 부품 조달률 증가. 이 두 요소가 단위당 제조 원가를 끌어내리고, 결과적으로 특정 시장에선 경쟁력 있는 가격이 가능해지는 구조가 된다. 대규모 생산이 가져오는 규모의 경제 효과가 여기서 작동한다.

    생산지에 따라 가격이 달라지는 이유

    • 생산 비용 효율성: 중국은 인건비가 상대적으로 낮고 현지 공급망이 촘촘하다. 배터리 소재부터 외장 부품까지 조달 비용을 줄이는 구조가 최종 차량 가격에 직접 반영된다.
    • 물류·운송비: 가까운 시장에 파는 게 당연히 싸다. 상하이에서 만든 차가 아시아나 일부 유럽 시장에 더 좋은 가격으로 들어오는 건 이 때문이다.
    • 환율 변동: 글로벌 환율은 쉬지 않고 움직인다. 특정 시기에 환율이 유리하게 작동하면 자연스럽게 가격 인하 요인이 된다.
    • 관세와 무역 정책: 자유무역협정으로 관세가 낮거나 없는 시장에선 가격 경쟁력이 올라간다. 반대로 고관세 시장에선 그만큼 비싸진다. 단순한 원리지만 체감 차이는 크다.
    • 시장 점유율 전략: 테슬라가 특정 시장에서 점유율을 올리거나 경쟁 모델에 맞불을 놓을 때 전략적으로 가격을 내리는 경우도 있다. 구매자 입장에선 좋은 타이밍이 된다.

    중국산 테슬라, 품질은 실제로 어떤가

    중국산 제품에 대한 선입견, 없다고 하면 거짓말이다. 이건 솔직하게 인정해야 한다. 그런데 테슬라는 모든 기가팩토리에 동일한 글로벌 생산 표준과 품질 관리 시스템을 적용한다. 초기 생산 단계에서 품질 논란이 있었던 건 사실이지만, 대부분 공정 안정화 전의 초기 이슈였다. 지금은 마감 품질과 조립 완성도 면에서 상당한 수준이라는 평가가 많다. 배터리 셀 같은 핵심 부품도 글로벌 공급망을 통해 조달되기 때문에 생산지만 보고 품질을 재단하는 건 좀 억울한 얘기다. 핵심은 어떤 공장이냐가 아니라, 어떤 시스템에서 만들었냐다.

    모델 3 살 때 실제로 따져봐야 할 것들

    가격 얘기에만 집중하다 보면 정작 중요한 걸 놓친다. 아래 다섯 가지는 체크리스트처럼 써도 좋다.

    • 주행 거리와 배터리 용량: 스탠다드 레인지냐 롱 레인지냐. 하루 평균 몇 km 타는지 먼저 계산하고 고르는 게 순서다. 롱 레인지를 샀는데 한 달에 장거리 한 번이라면 그 차액이 아깝다.
    • 구동 방식: 후륜 구동(RWD)은 효율과 가격이 좋고, 사륜 구동(AWD)은 성능과 안정성이 올라간다. 눈이 많은 지역에 산다면 AWD 쪽이 낫다.
    • 추가 옵션과 소프트웨어: 완전자율주행(FSD) 패키지, 프리미엄 인테리어 — 당장 쓸 것 같지 않으면 빼는 게 낫다. 나중에 추가하는 방법도 있으니 처음부터 욕심내지 않아도 된다.
    • 인도 기간과 재고: 생산지에 따라 인도 기간이 달라진다. 재고 차량을 고르면 빠르게 받는 대신 색상이나 옵션 선택폭이 좁아진다.
    • 총 소유 비용: 초기 구매가만 보면 계산이 틀린다. 보험, 유지보수, 충전 요금, 향후 중고차 가치까지 합산해야 실제 비용이 나온다.

    보조금과 세금 혜택, 이게 진짜 변수다

    전기차 구매 비용을 줄이는 가장 확실한 방법은 각 지역 전기차 보조금과 세금 감면 혜택을 빠짐없이 챙기는 것이다. 보조금 기준은 차량 가격 상한선, 배터리 용량, 제조사 요건 등 세부 조건이 지역마다 다르다. 구매 전에 거주 지역 기준을 반드시 확인해야 한다. 취득세·자동차세 감면도 생각보다 금액이 꽤 된다. 이걸 빼놓고 가격 비교하면 계산이 빗나간다. 지방자치단체별로 추가 보조금을 지급하는 경우도 있으니 광역·기초 지자체 정책까지 같이 살펴보는 게 맞다.

    결국 어떻게 골라야 하나

    모델 3 구매는 자신의 운전 습관과 일일 주행 거리, 예산을 먼저 정하는 데서 시작한다. 가격이 중요한 건 맞지만 서비스 접근성과 중고차 가치도 함께 봐야 한다. 테슬라 가격은 수시로 바뀌기 때문에 최종 결정 직전에 다시 한번 시장 상황을 확인하는 게 맞다. 시승은 꼭 해보길 권한다. 승차감과 실제 UI는 사진으로 느끼기 어렵다. 결정적으로, 자기 생활 패턴에 맞는 선택이 가장 만족스러운 결과로 이어진다. 남들이 롱 레인지 산다고 나도 롱 레인지 살 필요 없다는 얘기다.

    출처: Engadget

  • 국가 과학기술 정책의 핵심: R&D 투자 모델 분석

    국가 과학기술 정책의 핵심: R&D 투자 모델 분석

    미국 NSF에서 대규모 해고가 단행됐다는 소식이 MIT 테크 리뷰에 실렸을 때, 과학계 반응은 단순한 우려를 넘어섰다. 기초 연구는 원래 10년, 20년을 내다보고 쌓는 건데, 그 판 자체가 흔들리는 분위기였다. AI, 바이오, 우주 분야에서 주도권 싸움이 한창인 시점에 R&D 투자를 어떤 방식으로 설계하느냐는 예산 문제가 아니다. 국가의 20년 후를 결정짓는 구조적 선택이다.

    정부가 직접 나서야 하는 이유

    기초 과학 연구는 인류 문명의 핵심 동력이지만, 시장에 맡겨두면 제대로 투자가 안 된다. 이유는 단순하다. 돈이 안 되기 때문이다. 당장 5년 내 매출로 연결되지 않는 연구에 민간 기업이 수천억을 쏟기는 쉽지 않다. 여기서 정부의 역할이 결정적으로 작용한다.

    • 장기적 투자 주체: 기초 과학 연구는 수십 년 후 사회 전반에 퍼지는 혁신의 씨앗이다. 단기 성과에 얽매이지 않고 긴 호흡으로 투자를 이어갈 수 있는 주체는 정부뿐이다.
    • 고위험·고비용 연구: 실패 확률이 높고 비용이 천문학적인 연구는 민간이 단독으로 감당하기 어렵다. 정부가 위험을 분산하고 성공 가능성을 높이는 완충재 역할을 한다.
    • 공공재 성격의 과제: 감염병 대응, 기후 위기, 에너지 안보 같은 문제는 특정 기업의 이익으로 수렴되지 않는다. 사회 전체의 복지를 위한 연구는 공공 투자 없이 굴러가기 어렵다.
    • 혁신 생태계 기반: 연구 자금 지원에 그치지 않는다. 연구 인력 양성, 인프라 구축, 산학연 협력 시스템—이 판 자체를 까는 게 정부의 역할이다.

    미국·유럽·아시아의 R&D 모델, 어디가 어떻게 다른가

    구조가 다르면 결과도 다르다. 역사와 정치 체제, 산업 구조에 따라 각국이 선택한 R&D 모델은 꽤 다른 방향을 가리키고 있다.

    • 미국: 분산된 경쟁 구조
      DARPA(국방고등연구계획국), NSF(국립과학재단), NIH(국립보건원) 등 연방 기관들이 각자의 미션에 따라 자금을 나눠 흘려보내는 방식이다. 기관끼리 경쟁하면서 혁신을 유도하고, 스탠퍼드처럼 세계적인 연구 중심 대학이 그 위에서 돌아간다. 민간 부문 투자도 세계 최고 수준이다. 다만 정권이 바뀌면 기관 리더십이나 예산 배정이 크게 흔들릴 수 있다는 게 잠재적 약점이다. 이번 NSF 대규모 해고 사태가 딱 그 케이스다.
    • 유럽: 국경을 넘은 협력
      EU는 호라이즌 유럽(Horizon Europe)이라는 대규모 프레임워크를 통해 회원국 간 공동 연구를 밀어붙인다. 한 나라가 잘하는 걸 다른 나라가 활용하는 구조다. 기초와 응용 연구의 균형을 중시하고, 환경·사회 문제 해결형 R&D에도 적극적이다. 단점은 의사 결정이 느리다는 것. 회원국 27개의 이해관계를 조율하다 보면 결정 하나 내리는 데 몇 년이 걸리기도 한다.
    • 한국·중국·일본: 국가 주도형 고속 추격
      세 나라 모두 강력한 정부 주도로 빠른 성장을 해온 공통점이 있다. 한국은 ETRI, KIST 같은 정부출연연구기관의 역할이 크고, 반도체·디스플레이 등 특정 산업에 집중 투자해 효과를 봤다. 중국은 ‘과학기술 굴기’를 내세우며 막대한 자본을 투입, 양에서 질로 전환을 시도하고 있다. 일본은 정밀 소재·부품 분야의 기초 연구 강점을 유지하면서 최근엔 디지털 전환에 집중하는 모습이다. 빠른 의사 결정과 집중 투자가 강점이지만, 관료주의와 경직성이 새로운 아이디어를 죽이는 경우도 종종 있다.

    성공하는 과학기술 정책의 조건

    모델이 뭐든 간에, 잘 굴러가는 정책에는 공통점이 있다.

    • 장기 비전과 예측 가능성: 연구는 1~2년 만에 성과를 내기 어렵다. 10년, 20년을 내다보는 일관된 방향이 있어야 연구자가 흔들리지 않고 몰입할 수 있다. 정책이 정권마다 뒤집히면 연구 생태계가 버텨내기 어렵다.
    • 연구 자율성과 독립성: 정치적·경제적 이해관계에서 독립된 연구 환경이 객관적 결과와 혁신적 아이디어의 전제 조건이다. 전문가 그룹의 독립적 의사 결정 권한이 보장되지 않으면, 연구는 외압에 취약해진다.
    • 글로벌 개방성: 세계 연구자들과 교류하고 지식과 데이터를 나누는 자세가 없으면 결국 고립된다. 폐쇄적 연구 환경에서 글로벌 수준의 혁신은 나오기 어렵다.
    • 인재 양성과 유치: 좋은 정책과 큰 예산도 실행할 사람이 없으면 허공이다. 초등 교육부터 최고급 연구 인력 양성까지 전 주기 지원이 필요하고, 해외 우수 인재를 끌어들일 수 있는 매력적인 환경 조성도 빠질 수 없다.
    • 민간과의 선순환: 정부가 기초 연구에 투자하면, 그게 민간의 응용 연구·상용화로 이어지는 구조가 만들어져야 한다. 규제 혁신, 기술 이전 지원, 투자 유치가 이 흐름을 뒷받침한다.

    정책 하나가 10년을 바꾼다

    R&D 예산 삭감이나 연구 방향 전환은 당장 눈에 안 띄는 결정이다. 내년 GDP에 바로 잡히지 않는다. 그런데 5년, 10년 후 국가 핵심 산업 경쟁력이 무너지는 건 바로 이 시점의 선택에서 비롯된다. 연구자들의 사기 저하, 해외 유출—인재 기반이 흔들리면 회복하는 데 훨씬 더 오래 걸린다.

    반대로 과감하고 일관된 투자는 산업 지형 자체를 뒤바꾼다. 인터넷도, GPS도 처음엔 미국 정부의 기초 연구 투자에서 출발했다. 지금 전 세계가 쓰고 있는 기술이다. 그 출발점이 정부의 장기 R&D 투자였다는 건 꽤 시사하는 바가 크다.

    한국 R&D, 이제는 다른 전략이 필요하다

    ‘한강의 기적’ 시절 정부 주도 과학기술 정책이 경제 성장의 토대를 쌓았다는 건 부정하기 어렵다. 그 방정식이 한때는 통했다. 하지만 이제 상황이 다르다. 선진국을 따라잡는 ‘패스트 팔로워’ 전략으로는 한계에 도달했다. 퍼스트 무버로 새 길을 내야 하는 시점이다.

    인구 감소, 고령화, 기후 변화—이런 복합적 사회 문제 해결을 위한 R&D 비중을 늘리고, 반도체 같은 특정 분야에만 몰아주는 방식을 넘어 기초 연구 전반을 고르게 키우는 균형이 필요하다. 개인적으로는 연구 현장의 자율성 보장이 가장 시급한 과제라고 본다. 성과 중심의 단기 압박이 계속되면, 진짜 혁신이 나올 토양 자체가 좁아진다. 안정적이고 예측 가능한 정책 기조가 연구자를 소신 있게 만드는 가장 강력한 동기라는 건, 어느 나라 사례를 봐도 마찬가지다.

    출처: MIT Tech Review AI

  • EV 스타트업 성공과 실패: 결정적 요인 분석

    EV 스타트업 성공과 실패: 결정적 요인 분석

    파라데이 퓨처(Faraday Future)는 한때 테슬라를 넘보던 회사였다. 2014년 창업, 중국 억만장자 자웨팅(賈躍亭)이 배후에 있었고 초기 투자금도 수십억 달러에 달했다. 결말은 SEC 조사, 창업자 자금 유용 의혹, 그리고 사실상의 식물 기업. 돈도 있었고 기술도 있었는데 왜?

    이 질문 하나가 전기차 스타트업 생태계 전체를 관통한다.

    기술력만으로는 부족하다 — 차별점이 진짜여야 한다

    ‘우리도 전기차 만든다’는 선언만으로는 이제 아무도 안 움직인다. 테슬라가 2000년대 초반 선두를 잡을 수 있었던 건 단순히 배터리를 달아서가 아니었다. 슈퍼차저 네트워크, OTA(Over-The-Air) 무선 업데이트, 그리고 소프트웨어 중심의 차량 아키텍처 — 이 세 가지가 기존 완성차와 완전히 다른 경험을 만들었다.

    지금 시장에서 살아있는 스타트업들은 보통 명확한 한 가지를 극대화했다. 배터리 화학, 자율주행 소프트웨어, 특수 목적 차량(트럭·오프로드·물류), 또는 사용자 인터페이스 — 영역이 어디든 ‘이것만큼은 다르다’는 게 있어야 투자도 따라온다. 니치 마켓을 파고드는 전략도 충분히 유효하다. 모든 사람을 위한 차보다, 특정 사람이 반드시 사야 하는 차가 더 팔린다.

    현금이 바닥나면 기술은 의미 없다

    전기차 공장 하나 짓는 데 수조 원이 든다. R&D, 생산 라인, 품질 테스트, 딜러망 혹은 직영 판매 채널까지. 스타트업이 이걸 다 감당하려면 자금 조달 능력이 사실상 핵심 역량이다.

    벤처 캐피탈, 전략적 투자자, 정부 지원금, SPAC 상장 — 경로가 어디든 돈이 끊기지 않아야 한다는 게 절대 원칙이다. 실제로 기술력은 업계에서 인정받았지만 자금 고갈로 프로젝트가 멈춘 곳이 한두 군데가 아니다. 투자를 받아도 문제다. 그 돈을 어떻게 쓰느냐가 진짜다. 불필요한 마케팅에 태우고, 비효율적인 공정을 방치하고, 미래 투자에 인색하면 두 번째 라운드는 오지 않는다.

    현금 흐름 관리. 이게 전기차 스타트업에서 기술만큼이나 중요한 이유다.

    시제품에서 양산까지, 이 구간에서 반이 죽는다

    멋진 콘셉트카는 누구든 만들 수 있다. 진짜 전쟁은 그 다음부터다.

    같은 품질의 차를 수만 대, 수십만 대 찍어내는 것 — 이게 전기차 제조의 본질이다. 배터리 수급, 반도체 조달, 조립 공정 표준화, 불량률 관리, 물류까지. 글로벌 공급망이 흔들릴 때 완성차 대기업도 라인을 멈추는 판국에, 스타트업은 훨씬 더 취약하다. 협상력도 낮고, 재고 여력도 없고, 대체 공급망을 뚝딱 만들 인프라도 없다.

    기존 완성차 업체와의 협업, 또는 자체 공장을 통한 수직 계열화 — 어느 방향이든 전략이 필요하다. 양산 일정이 밀리면 소비자 예약이 취소되고, 투자자 신뢰가 떨어지고, 다음 자금 조달이 어려워지는 악순환이 시작된다. 이 구간을 버티지 못한 스타트업이 역사에 수두룩하다.

    경영진 문제 — 신뢰는 한번 무너지면 끝이다

    파라데이 퓨처 사례로 다시 돌아가자. TechCrunch가 전한 바에 따르면, 이 회사는 창업자 자웨팅과 연관된 업체에 750만 달러(약 100억 원)를 지급했다는 의혹을 받았다. SEC 조사까지 이어진 이 사건은 기술력이나 시장성과 무관하게 회사 전체를 흔들었다.

    창업자와 경영진의 투명성, 이건 선택 사항이 아니다. 불투명한 자금 집행, 오너 리스크, 내부자 거래 의혹이 터지면 아무리 기술이 좋아도 투자자는 빠진다. 규제 기관 조사가 시작되면 경영 자원이 법무에 쏠리고, 핵심 인력이 이탈하고, 미디어 보도는 부정적으로 굳어진다. 회복이 불가능한 건 아니지만, 거기서 살아남은 스타트업은 손에 꼽는다.

    결국 전기차 스타트업에서 경영 도덕성은 펀더멘털만큼이나 중요한 생존 요소다.

    정책은 기회이기도 하고, 함정이기도 하다

    전기차 산업만큼 정부 정책에 직접 묶인 산업도 드물다. 탄소 배출 규제, 전기차 구매 보조금, 충전 인프라 투자 계획 — 이 세 가지가 시장 수요의 크기를 결정한다고 봐도 과언이 아니다.

    정책 방향을 읽고 선제적으로 포지셔닝한 기업은 정부 지원을 날개 삼아 도약했다. 반대로, 보조금 축소 발표 하나에 수요가 급감하면서 사업 계획 전체를 다시 짜야 했던 스타트업도 있다. 특정 국가나 지역에 지나치게 의존한 수익 구조는 그 지역 정책이 바뀌는 순간 치명타가 된다.

    진출 시장을 선택할 때 기술 경쟁력만 볼 게 아니라, 규제 환경과 정책 안정성까지 함께 따지는 이유가 여기 있다.

    살아남는 EV 스타트업의 공통점 3가지

    기술, 돈, 양산, 경영, 정책 — 다 중요하다. 이 다섯 개를 동시에 다 잘하는 스타트업은 사실 없다. 그래도 살아남는 곳들을 보면 패턴이 보인다.

    첫째, 경쟁력 있는 가격. ‘혁신적’이라는 말만으로 소비자 지갑을 열기는 어렵다. 가격이 논리적이어야 산다.

    둘째, 신뢰할 수 있는 품질. 리콜 한 번이 브랜드를 10년 뒤로 돌려놓는다. 초기부터 품질 기준을 높게 잡는 곳이 장기전에 유리하다.

    셋째, 경영진의 일관성. 비전이 3년 만에 바뀌고, CEO가 자주 교체되고, 발표한 로드맵을 계속 미루는 곳 — 투자자도 소비자도 결국 떠난다.

    전기차 스타트업의 무덤은 기술 부족이 아니라 실행 실패에서 만들어진다. EV 스타트업 성공의 문은 좁지만, 이 조건들을 갖춘 곳에는 여전히 열려 있다.

    출처: TechCrunch

  • AI 로봇, 스스로 배우고 협업하는 시대의 핵심 기술

    AI 로봇, 스스로 배우고 협업하는 시대의 핵심 기술

    로봇팔이 관절을 잘못 짚어 멈추는 장면은 현장에서 여전히 흔하다. 물건 모양이 조금 달라지거나 컨베이어 속도가 바뀌면 끝이다. 멈추거나 오작동이다. 기존 로봇은 사전 프로그래밍된 범위 안에서만 작동하는 구조라, 예외 상황에 극히 취약했다. Ars Technica가 최근 보도한 키네마틱 인텔리전스(Kinematic Intelligence) 연구는 강화 학습과 통합 제어 소프트웨어가 이 두 문제를 동시에 파고드는 사례다.

    로봇이 멈추는 이유, 의외로 단순하다

    로봇 공학자들이 오래 붙잡고 있던 문제는 ‘유연성 결여’다. 로봇은 설계된 대로만 움직인다. 작업 환경이 조금만 바뀌면 오작동이다. 로봇팔처럼 물리적 접촉이 잦은 구조에서는 미세한 각도 오차 하나가 관절 걸림(Jamming) 현상으로 이어진다. 이게 반복되면 고장이고, 고장은 라인 전체를 세운다.

    핵심 결함은 자기 상태를 실시간으로 인지하는 능력 부재다. 센서 데이터를 읽고 즉각 움직임을 보정하는 피드백 루프가 약하거나 아예 없었다. 결국 정해진 루틴만 반복하는 로봇과 예측 불가 환경 사이의 간극은 좁혀지지 않았다.

    혼자 똑똑해지는 법: 강화 학습과 시뮬레이션

    최근 로봇 성능 향상의 중심은 인공지능(AI)과 머신러닝이다. 예전에는 모든 동작을 엔지니어가 직접 코딩했다. 이제는 AI가 데이터를 보고 스스로 최적 경로를 찾는다.

    • 강화 학습(Reinforcement Learning): 성공하면 보상, 실패하면 페널티. 이 단순한 구조로 로봇이 스스로 움직임을 조정한다. 물건 잡기에 성공하면 그 패턴을 강화하고, 허공을 집으면 다음엔 각도를 수정한다. 사람이 코드 한 줄 안 써도 된다.
    • 시뮬레이션 기반 학습: 실제 로봇으로 수백만 번 테스트하면 기계가 먼저 망가진다. 가상 환경에서 같은 횟수를 돌리면 데이터만 쌓인다. 여기서 최적화한 파라미터를 실제 로봇에 이식하면 학습 시간이 대폭 줄어든다. 솔직히 게임 체인저 수준이다.

    이 과정을 거치면 로봇은 처음 보는 형태의 물건도 잡고, 장애물이 갑자기 나타나도 경로를 바꾼다. ‘정해진 대로’ 움직이던 기계에서 ‘상황을 읽고 적응하는’ 기계로의 전환이다.

    서로 다른 로봇이 한 팀이 되려면

    혼자 잘하는 것과 같이 잘하는 건 다른 문제다. 공장 라인 하나에도 로봇팔, 자율주행 카트, 검사 로봇 등 제조사가 제각각인 장비가 뒤섞인다. 하드웨어 구조도, 통신 프로토콜도, 데이터 포맷도 다 다르다. 언어가 다른 사람 셋이 무전기 하나로 작업을 조율하는 셈이다.

    이걸 해결하는 게 통합 제어 소프트웨어다. 중개자 역할로, 서로 다른 로봇들이 같은 목표를 향해 움직이도록 조율한다.

    • 데이터 표준화: 각 로봇이 내뱉는 데이터를 공통 포맷으로 변환한다. 로봇 A의 토크 값과 로봇 B의 위치 좌표가 같은 언어로 바뀌어야 중앙 시스템이 읽는다.
    • 학습 경험 공유: 로봇 1번이 복잡한 조립 순서를 터득하면, 그 데이터가 2번·3번 로봇에 즉시 전파된다. 개별 학습을 반복할 필요 없이 전체 라인이 동시에 숙련된다. 현장에서 실제로 되면 생산성 차이가 꽤 크다.
    • 실시간 충돌 조율: 로봇 여러 대가 좁은 공간에서 동시 작업할 때, 경로 충돌을 실시간 감지해 각자의 동선을 재조정한다. 사람이 교통정리를 안 해도 된다.

    이 구조가 갖춰지면 서로 다른 제조사의 로봇팔과 자율주행 로봇이 한 공정을 나눠 맡아 완성하는 게 가능해진다. 현재 일부 대형 물류 센터에서는 이미 실용 단계다.

    공장 바깥의 적용처들

    이 기술이 제조업에만 해당한다고 보면 좁게 보는 거다.

    • 제조·물류: 개인 맞춤 생산이 가능해진다. 동일 제품 대량 생산에서, 주문마다 다른 스펙을 소화하는 방향으로 전환된다. 물류 비용 절감 효과도 직접적이다.
    • 의료·돌봄: 수술 보조 로봇의 정밀도가 올라간다. 노인 돌봄 로봇은 사용자의 생활 패턴을 학습해 더 자연스러운 대응이 가능해진다.
    • 재난 구조: 사람이 못 들어가는 붕괴 현장이나 방사능 구역에서 로봇 여러 대가 역할을 나눠 수색한다. 단독 로봇보다 훨씬 넓은 범위를 커버한다.
    • 스마트 홈: 청소 로봇에서 시작해서, 가족 일정을 학습하고 냉장고·조명과 연동하는 방향으로 간다. 아직은 갈 길이 멀지만, 방향은 정해졌다.

    풀리지 않은 문제들

    기술 발전 속도가 빠른 건 맞다. 그래도 걸리는 부분이 있다.

    • 안정성·신뢰성: AI는 학습 데이터 밖의 상황에서 오류를 낸다. 의료 현장이나 구조 작업처럼 실수 한 번이 치명적인 분야에서는 절대적 안정성 확보가 아직 미완이다.
    • 데이터 보안·프라이버시: 로봇이 수집하는 데이터 양이 많아질수록 유출 리스크도 커진다. 가정용 로봇이 가족 생활 패턴을 쌓아두는 구조라면, 보안 설계가 제품 설계만큼 중요하다.
    • 윤리·책임 소재: 로봇의 자율 판단이 사고로 이어졌을 때 누가 책임지는가. 제조사, 운영자, 알고리즘 개발자 — 법적 기준이 없는 나라가 대부분이다.
    • 도입 비용: 고성능 AI 로봇 시스템은 아직 비싸다. 대기업 중심 실용화에서 중소 제조업체까지 내려오려면 시간이 더 걸린다.

    이 과제들이 해소돼야 AI 로봇이 범용 도구로 자리잡는다. 기술 과시용 프로토타입에서 현장 투입 가능한 시스템으로 넘어오는 문턱이 바로 여기다.

    핵심만 3줄 요약

    • 강화 학습·시뮬레이션 기반 학습으로 로봇이 스스로 동작을 최적화하고 환경 변화에 적응하는 능력을 갖춘다.
    • 통합 제어 소프트웨어가 제조사가 다른 로봇들 사이에서 데이터 표준화, 학습 공유, 실시간 충돌 조율을 담당한다.
    • 제조·물류·의료·재난 구조까지 적용 범위는 넓지만, 안정성·보안·윤리·비용 문제가 상용화의 실질적 변수다.

    출처: Ars Technica

  • AI 킬러로봇: 군사 AI 시대, 인간 개입의 의미와 한계

    AI 킬러로봇: 군사 AI 시대, 인간 개입의 의미와 한계

    드론이 스스로 목표를 추적하고, AI가 공격 시점을 결정한다. 과거 SF 영화 속 장면이 이미 실제 전장에서 벌어지고 있다. 문제는 그 과정에서 인간이 어디쯤 서 있느냐다.

    군사 AI, 보조에서 핵심으로

    군사 분야에서 AI는 더 이상 보조 도구가 아니다. 정찰 위성과 드론이 수집한 방대한 데이터를 실시간으로 분석하고, 적의 이동 경로를 예측하며, 위협 요소를 식별하고, 공격 지점을 추천하는 수준을 넘어섰다. 일부 시스템은 목표물 식별-추적-발사 여부 결정까지 자율적으로 처리한다. 인간의 인지 부하를 줄이고 반응 속도를 극대화하겠다는 군사 전략의 산물이다.

    • 정보 분석 및 예측: 대량의 첩보 데이터를 AI가 분석해 전술적 통찰 제공
    • 자율 무기 시스템: 특정 임무를 부여받으면 스스로 목표물을 탐지하고 공격하는 능력
    • 작전 지휘 및 통제: AI가 여러 무기 시스템을 통합 지휘하며 최적의 작전 수행

    전력 증강 효과는 분명하다. 그런데 그게 다일까. 통제 불능의 위험이라는 질문도 동시에 따라온다. AI의 판단이 잘못됐을 때 책임은 누가 지나.

    ‘인간 개입’의 세 가지 얼굴

    자율 무기 시스템 논의에서 항상 등장하는 개념이 ‘인간 개입’이다. 크게 셋으로 나뉜다.

    • Human-in-the-Loop (HITL): AI가 공격 결정을 내리기 전 반드시 인간의 승인을 받아야 하는 구조다. 인간이 방아쇠를 쥔다는 점에서 가장 엄격한 통제 방식이다. 윤리적 판단이 개입될 여지가 가장 크다.
    • Human-on-the-Loop (HOTL): AI가 자율적으로 결정하되, 인간이 그 과정을 감독하고 중단시킬 수 있는 방식이다. AI 먼저, 인간은 필요하면 개입. 현대전의 속도에 맞춰 HITL의 대안으로 자주 거론된다.
    • Human-out-of-the-Loop (HOOTL): AI가 처음부터 끝까지 완전 자율로 움직인다. 탐지, 결정, 실행 전부. 이른바 ‘킬러로봇’ 논쟁의 핵심이며, 가장 많은 윤리적·법적 문제를 안고 있다.

    국제사회에서는 HITL, 즉 ‘의미 있는 인간 통제(Meaningful Human Control)’를 강조하는 목소리가 높다. 자율 무기 개발과 배치에 신중해야 한다는 거다.

    인간이 개입해야 하는 이유, 그리고 그 무게

    인간 개입의 필요성은 기술 문제가 아니다. 핵심은 윤리적·법적 책임 소재다. AI 자율 무기가 민간인을 오폭하거나 국제법을 어기는 결정을 내렸을 때, 책임은 누구에게 가나. 개발자? 운용자? 지휘관? AI 시스템 자체? 명확한 답이 없다면 무법지대가 열린다.

    • 책임 소재의 불분명함: AI의 오작동이나 잘못된 판단으로 피해가 생겼을 때 법적 책임을 물을 주체가 모호해진다.
    • 전쟁 윤리 및 인도주의 위반: 공감 능력이 없는 AI가 전투원과 민간인을 구별하고, 비례의 원칙을 지키며 결정을 내릴 수 있을지는 여전히 의문이다. 국제 인도주의법 준수에 대한 우려가 크다.
    • 전쟁 확산 위험: AI의 빠른 의사결정은 국지전을 전면전으로 순식간에 번지게 만들 여지가 있다. 인간의 신중한 판단과 외교적 개입이 끼어들 틈을 남기지 않는다.

    이런 이유로 많은 국제법 전문가와 시민단체가 AI 자율 무기 전면 금지, 최소한 강력한 규제를 요구하고 있다.

    ‘인간 개입’은 사실상 환상일 수 있다

    중요성에는 다들 고개를 끄덕인다. 현실은 다르다. MIT 테크놀로지 리뷰가 전한 바에 따르면, AI 전쟁에서 ‘인간 개입’은 실질적으로 환상에 불과하다는 지적이 나온다. 불편한 얘기지만, 틀린 말도 아니다.

    • AI의 속도와 인간의 인지 능력 한계: 초당 수만 개의 데이터를 처리하는 AI를 인간이 따라잡기는 어렵다. 몇 초 안에 결정을 내려야 하는 전장에서 AI의 모든 판단을 검토하고 승인하는 건 현실성이 없다.
    • 정보 과부하와 의존성: AI가 쏟아내는 방대한 정보를 인간이 전부 소화하기란 불가능에 가깝다. 결국 AI의 판단에 점점 더 의존하게 된다. AI가 틀렸을 때 인간이 인지하지 못하거나, 개입 타이밍을 놓치는 결과로 이어진다.
    • ‘블랙박스’ 문제: 복잡한 딥러닝 AI의 의사결정 과정은 인간이 완전히 이해하기 어렵다. AI가 왜 그 결정을 내렸는지 설명이 안 될 때가 많다. 투명성이 부족한 결정을 인간이 책임 있게 승인하는 건 앞뒤가 맞지 않는다.
    • 전략적 압박: 한쪽은 인간 개입 원칙을 철저히 지키고, 다른 쪽은 완전 자율 AI를 굴린다면 결과는 뻔하다. 전술적 불이익을 감수하면서까지 원칙을 고수하기란 쉽지 않다. 이 압박이 쌓이면 ‘인간 개입’ 원칙은 서서히 무너진다.

    이런 제약들을 고려하면, ‘인간 개입’이라는 이상적인 원칙을 실제 전장에 어떻게 적용하고 강제할 것인가는 아직 답이 없는 문제다.

    국제사회, ‘킬러로봇’ 규제 논의의 현주소

    우려가 커지면서 국제사회도 움직이고 있다. 유엔(UN)은 특정 재래식 무기 협약(CCW) 틀 안에서 ‘치명적 자율 무기 시스템(LAWS)’ 논의를 이어가고 있다. 단, 국가 간 이해관계가 엇갈리는 탓에 합의 도출은 쉽지 않다.

    • 금지 주장: 독일, 오스트리아, 브라질 등은 AI 자율 무기 완전 금지를 촉구한다. 인간의 존엄성과 국제 인도주의법 준수를 위해 필요하다는 입장이다.
    • 규제 주장: 미국, 영국 등 주요 군사 강국들은 완전 금지보다 ‘의미 있는 인간 통제’를 전제로 한 규제와 책임 있는 개발을 내세운다. 기술 혁신을 막아선 안 된다는 논리다.
    • 개발 가속화: 중국, 러시아는 AI 군사 기술 개발에 적극적이다. 자국 안보 이익을 앞세워 국제 규제에 소극적인 태도를 취하고 있다.

    기술 발전 속도, 각국의 안보 이익, 윤리적·인도주의적 가치. 이 셋이 맞부딪히는 복잡한 줄다리기가 계속되고 있다. 섣부른 규제는 기술 혁신을 막고, 반대로 규제 공백은 기술을 통제 범위 밖으로 밀어낸다. 어느 쪽도 간단한 선택이 아니다.

    결국 인간의 역할을 다시 정의해야 한다

    AI 킬러로봇의 등장은 전례 없는 도전이다. 기술 발전은 막을 수 없다. 그렇다고 손 놓고 있을 수도 없다. ‘인간 개입’이 방아쇠를 당기는 행위만을 의미하지 않는다면, 그 개념부터 다시 써야 한다.

    • 사전 설계 단계에서의 윤리적 통제: AI 개발 초기부터 윤리적 가이드라인을 명확히 하고, 잠재적 위험을 줄이는 설계를 적용해야 한다.
    • ‘의미 있는 인간 통제’의 재정의: 실시간 승인이 어렵다면, AI의 작동 원리와 임무 범위, 공격 목표 선정 기준에 대해 인간이 궁극적인 결정권과 책임을 지는 방향으로 통제 개념을 넓혀야 한다.
    • 국제적 협력과 규범 마련: 특정 국가가 일방적으로 개발 경쟁을 벌이면 전 세계 안보 위협으로 이어진다. 투명한 개발과 책임 있는 사용을 위한 명확한 국제 규범이 시급하다.

    AI가 전장의 효율을 높이는 건 맞다. 하지만 전쟁의 본질과 인간의 고뇌를 AI로 대체할 수는 없다. 기술의 가능성을 좇는 것과 인류의 보편적 가치를 지키는 것, 그 사이 어딘가에 답이 있을 것이다.

    출처: MIT Tech Review AI